EN



- Conspectus
- Specificationes
- DESCRIPTIO
- Applicationes
- Commodum Competitivum
- Quaestiones Frequentes
- Producta commendata
Conspectus
Locus Originis: |
Suecia |
Nomen Marcae: |
ABB |
Numerus Modeli: |
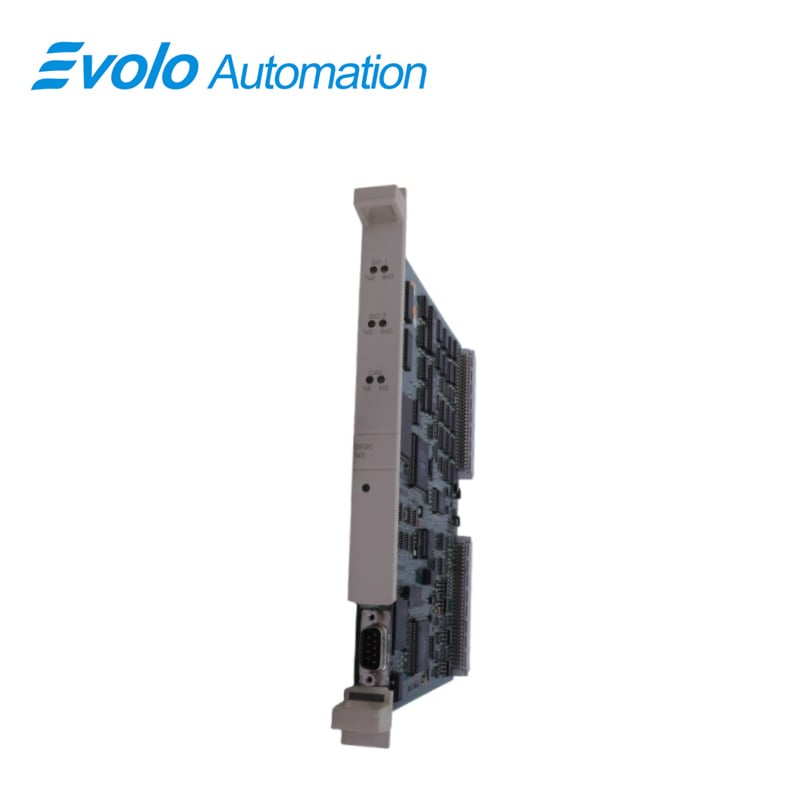
DSQC363 |
Particularia Impressionis: |
Novus Originalis, Sigillatus a Fabrica |
Tempus Distributionis: |
5–7 dies |
Conditiones Pecuniarum: |
T/T |
Capacitas Suppeditandi: |
In stoce |
Specificationes
|
Exemplum: |
DSQC363 |
|
Typus: |
Computatrum Robotici |
|
DIMENSIONES: |
2 × 24,9 × 24,4 cm |
|
Pondus: |
0.32 KG |
|
Compatibilitas: |
Controller IRC5 (versiones primitivae), series IRB 1410/2600/4600/6700 |
|
Supportus Systematis: |
RobotWare versiones primitivae (non compatibiles cum RW 3.2+; initium frigidum potest causare exundationem Flash) |
|
PROCESSOR: |
rISC industrialis 32-bit, computatio in tempore reali |
|
MEMORIA: |
Flash et RAM integrata (depositio programmatum et memoria cauta data in tempore reali) |
|
Interfāciēs Bus: |
Fasciculus dorsalis internus IRC5 altissimae velocitatis (connectit modulos controllos axis, I/O, et communicationis) |
|
Portus Communicationis: |
Intrinseca seriales et Ethernet (adhibet pendulum docens, computatrum personale, programmabile logicum contrōllēns) |
|
Virtus Supple: |
24 VDC (internum, cum protectione contra supra-tensionem/inversionem) |
|
Fixio: |
Montāgō in fīssūra in principalī armāriō contrōllēns IRC5 |
|
Classis protectionis: |
IP20 (ad usum in armāriō contrōllēns) |
|
Operativa Temperatura: |
0°C usque ad +55°C |
|
Temperatura Storagii: |
-40°C usque ad +85°C |
|
Humiditas: |
5 % usque ad 95 % (sine condensatione) |
DESCRIPTIO
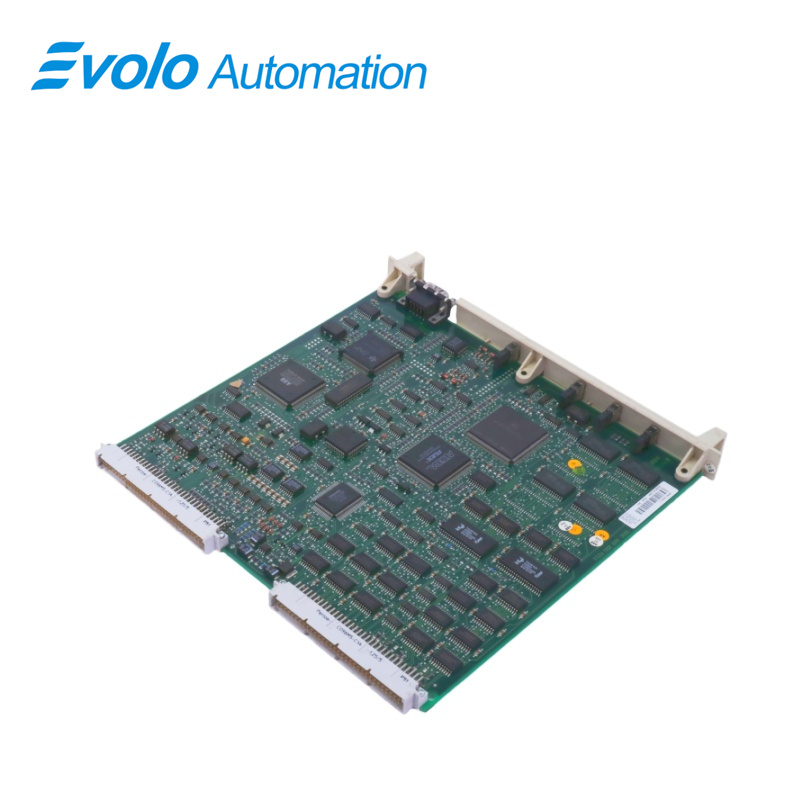
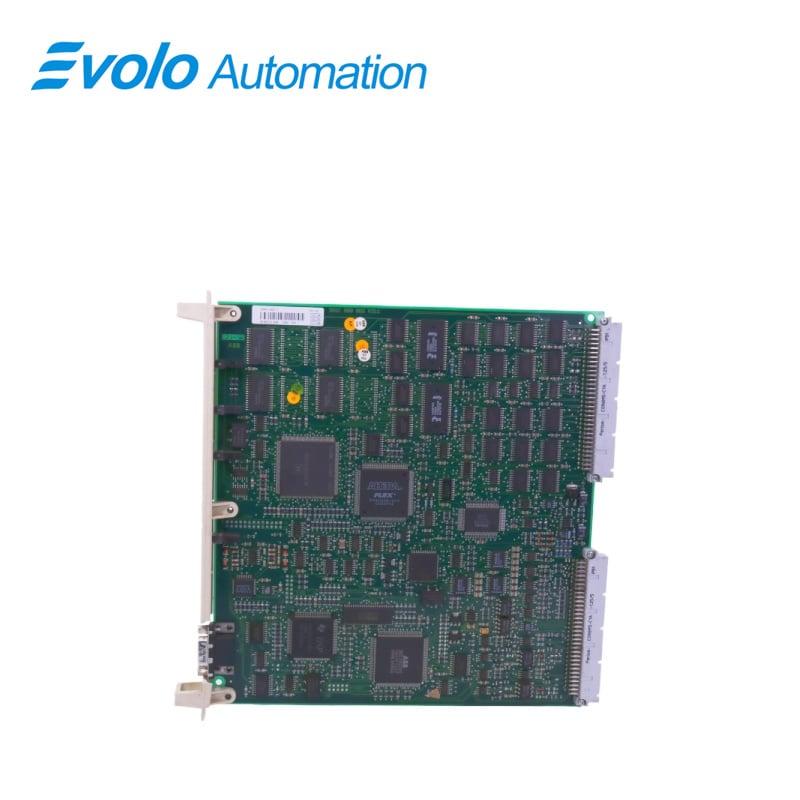
The DSQC363 est Computātrum Rōbōtīcum, quod curat planificātiōnem motūs, operātiōnēs lōgicās, prōcessum datōrum, et schedulam omnium bus in systēmāte rōbōtīcō. Est „cerebrum“ contrōllēns IRC5 et compatibile est cum prīscīs systēmātibus IRC5 singulāribus/duplicibus. DSQC363 (Computātrum Rōbōtīcum) NON suāditur in RW3.2. Si frīgidē incipitur cum RW3.2, fit āctiō exsuperāns in memoria flāsh computātrī rōbōtīcī, et instrumentum speciāle ā suppeditātōre necessārium est ad restituendam memoriam flāsh. Cūrā ut DSQC 373 (Computātrum Rōbōtīcum) iam installātum sit in Contrōllēns Rōbōtīcum antequam incipiātur incipere cum RW3.2.
Applicationes
Fabricae automobilium: regēns praecīsionem bracchiōrum rōbōticōrum in operatiōnibus longī cyclī et altīus intensitātis, ut sūdātiō punctuālis, colligātiō, et tractātiō materiae.
Cameræ mundæ electronicæ: Ad capiendos et coniungendos semiconductores aut praecisos componentes electronicos utuntur, quae summae repetitionis ac praecisionis in positione egent.
Fabricae robustae: Movimenta auxiliaria magnorum robotum pro fundendo in durissimis condicionibus administrant (ut in altis temperaturis aut altis vibrationibus).
Fabricae elaborationis ciborum: Traiecta levia in processibus palletizandi vel impacchandi ad altam velocitatem consequuntur, simul cum systematibus cingulorum transportantium.
Fabricae formandae metalli: Logica synchronizatio inter robotem onerantem et prelum formans regitur, ut tuta et efficiens productio servetur.
Commodum Competitivum
Operationes Systematis Principalis: Calculos de cinetica robotum, interpolationem trajectorum, et controllem cooperativam multi-axialem perficit, ut praecisio motus et praestatio in tempore reali garantur.
Executio Programmatum: Systema RobotWare et programmmata robotica usoris exequitur, instructiones logicas, controllem E/O, et diagnosin defectuum tractans.
Programmatio Autobus: Administrat internum autoviam dorsalem, coordinans interactionem datorum inter modulos controllos axis (p. ex. DSQC354), modulos communicationis (p. ex. DSQC352) et modulos I/O (p. ex. DSQC346).
Diagnōsis Errorum: Monitorat statum systematis in tempore reāle, nuntians anomalias CPU, errores autoviae, errores memoriae, etc., adiuvans celerem localisationem problematum.
Gestio Dispositivorum Periphericorum: Agitat pendentes docentes, tabulas controllos, sensōres externos et actūātōrēs, permittens interactionem hominis et machinae ac connexiones dispositivorum externorum.
Quaestiones Frequentes
Q: Quae sunt differentiae inter DSQC363 et DSQC354?
A: DSQC354 saepe utitur ut tabula interfaciei encoderis ad conversionem signōrum, dum DSQC363 est tabula principalis controllos axis, quae responsabilis est pro calculō itineris motus et generatione iussōrum controllos.
Q: Cur meus controller non agnōscit modulum DSQC363 ?
A: Haec causa solita est contactus imparis in interfacie dorsali aut configūrātiōnis slot incorrectae. Extingue systema et inspice indicem hardware in parametris configūrātiōnis S4C+.
Q: Num DSQC363 stabiliter operari in ambientibus ad temperaturam altam superiorem 50°C?
A:DSQC363 habet maximam temperaturam operationis 50°C. Si temperatura ambientis hanc excedit, certum est systema refrigerationis armarii robotici aut ventilatoris bene operari, ut interrumpatio thermica vitetur.
Q: Quae praecavenda sunt cum reparatur DSQC363 ?
A: Propter componentes CMOS sensibiles in DSQC363 , requiritur apta protectio contra descensum electrostaticum (ESD). Reparationes in opere anti-statico perficiendae sunt.