EN



- Conspectus
- Specificationes
- DESCRIPTIO
- Applicationes
- Commodum Competitivum
- Quaestiones Frequentes
- Producta commendata
Conspectus
Locus Originis: |
Suecia |
Nomen Marcae: |
ABB |
Numerus Modeli: |
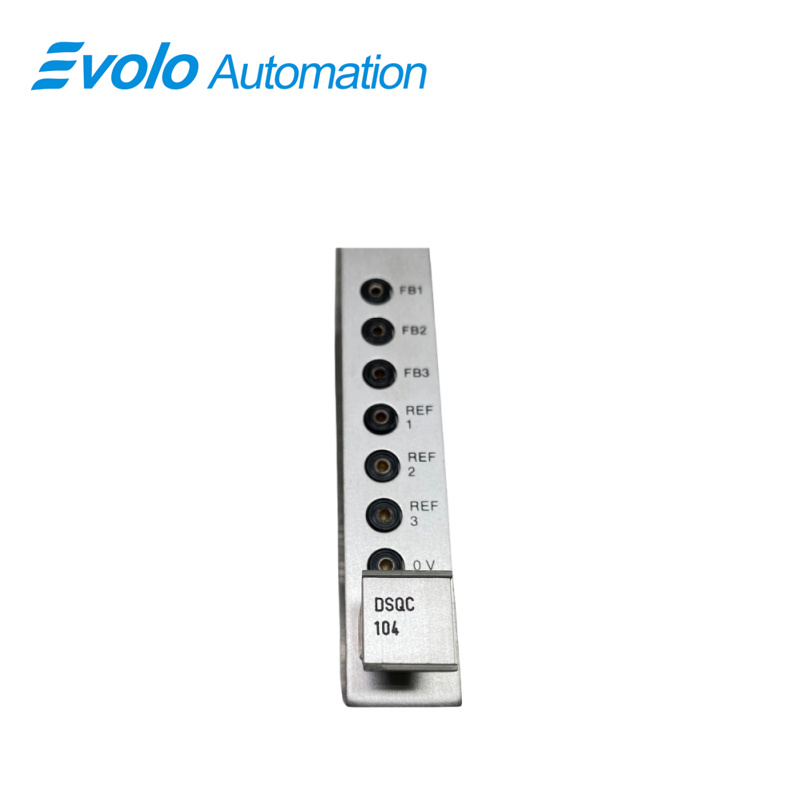
DSQC104 |
Particularia Impressionis: |
Novus Originalis, Sigillatus a Fabrica |
Tempus Distributionis: |
5–7 dies |
Conditiones Pecuniarum: |
T/T |
Capacitas Suppeditandi: |
In stoce |
Specificationes
|
Parametrum |
Valor |
|
Typus |
Tabula Resolver |
|
Dimensiones |
25,2 × 4 × 24,2 cm |
|
Pondus |
0,88 kg |
|
Ambitus Temperatura operandi |
−10 °C usque ad +60 °C |
|
Supple voltage |
24 V DC |
|
Consumptio currentis |
0,5 A |
|
Genus Signi |
Signa analogica et digitalia de positione |
|
Protocollo communicationis |
EtherCAT (communicatio altissimae velocitatis) |
|
Typus Installationis |
Monsionis in rilum DIN aut in tabulam |
|
Classis Protectionis |
IP20 (Usum interioris) |
|
Humiditas Operandi |
5 % – 95 % UR (sine condensatione) |
DESCRIPTIO
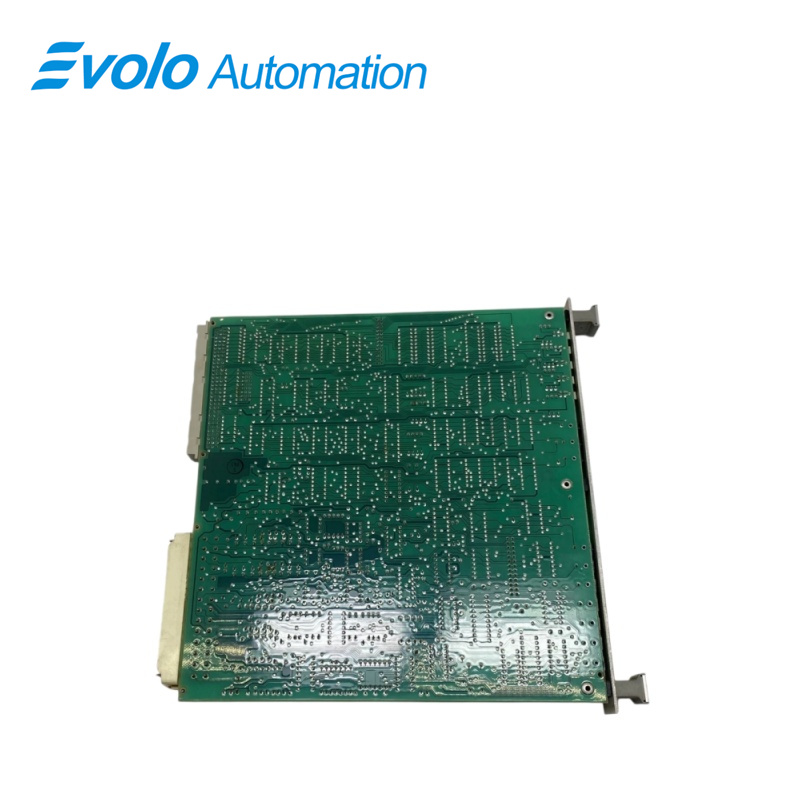
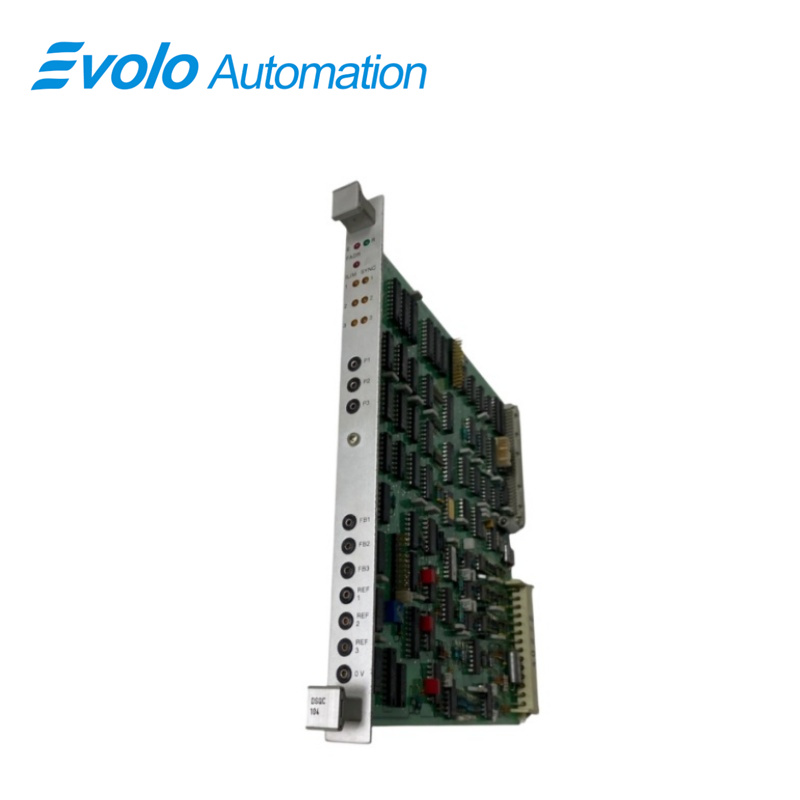
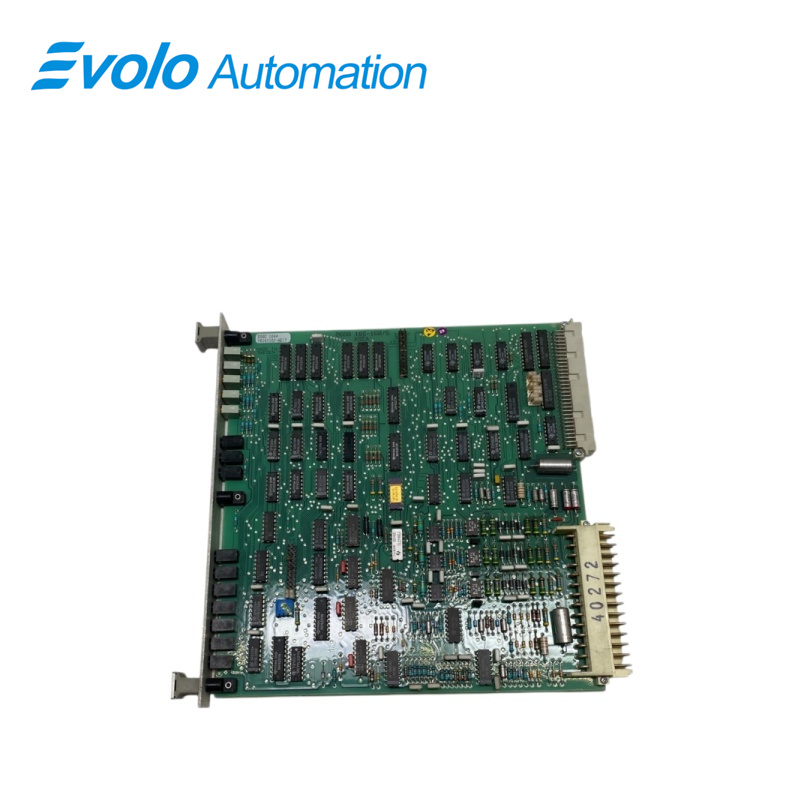
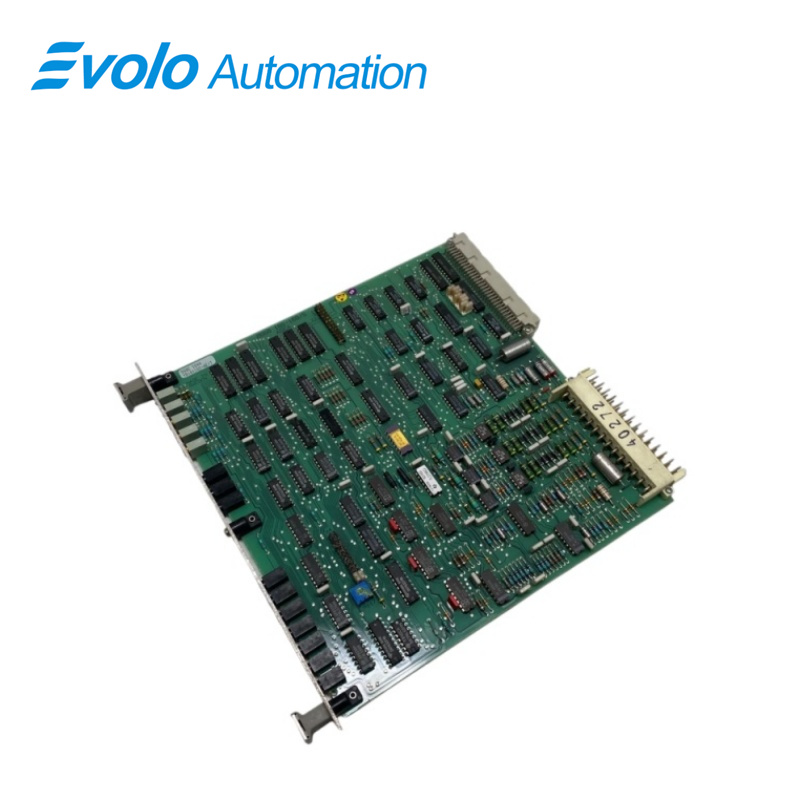
ABB DSQC 104 est tabula resolver praecipue adhibita in systematibus roboticis ABB. Non est principale CPU, sed tabula centralis quae speciatim curat signa retroactionis a motoribus artuum robotici.
Applicationes
Fabricae automobilium ad coniungendum: Certificans positionem praecisam bracchiorum roboticorum dum operantur in saldatura punctiformi aut in operationibus pingendi.
Fabricae metalli tractantis: Robotae fundentes reguntur ut stabilem positionis iuncturarum retroactionem in ambientibus altae temperaturae et alti vibrationis servent.
Fabricae machinarum gravium: Motus coordinati plurium axis adhibentur pro robotis magnis elevandis vel componentibus coniungendis.
Fabricae apparatus domesticorum: Robotae in lineis productionis automatizatis praecise palletizant et manu tenent.
Fabricae machinarum textilium: Bracchia robotica specialia ad transferendum materiam praecise reguntur.
Commodum Competitivum
Controllo altissimae praecisionis: Algorithmi controllois periti adhibentur, qui praecisionem altam positionis, velocitatis et momenti torque efficiunt. Resolutio eius 16-bit accuratiam et stabilitatem in controllo motus certificat.
Potentes facultates elaborandi: Processus altae celeritatis incorporatus rapidam elaborationem complexorum imperiorum controllois permittit, exigentias controllois motus altae celeritatis et altae frequentiae explens.
Plurima interfacia adiuvant: Praebet locupletem copiam interfacium communicationis, inter quae RS232, RS485, CANopen, et EtherCAT, quae commutationem datorum et integrationem systematis cum aliis instrumentis faciliorem reddunt.
Flexibiles methodi programmationis: Plures linguas programmationis adiuvat, ut diagrammata scalae, textum structuratum, et diagrammata blockorum functionum, ut utentes methodum programmationis idoneam secundum consuetudines suas et necessitates eligere possint.
Alta fiducia: Adhibens conceptionem modularem, praestat optimam dispersionem caloris et facultatem resistendi interferences, quae operationem stabilem in asperis ambientibus industrialibus permittit.
Quaestiones Frequentes
Q1: An tabula vitiosa DSQC104 bracchium robotis demittet (descendet)?
A: Errorem positionis causabit et robotem sistet, sed demissio bracchii saepius a defectu freni motoris oritur. Tabula resolutionis solummodo ad "sentiendam" positionem pertinet.
Q2: Habetne DSQC104 an tabula supportat controllores S4 aut IRC5?
A: Minime. Est tabula specialis pro systemate S3, et subsequentia systemata eam in systemata mensurationis magis perita incorporaverunt.
Q3: Quomodo scire possum an DSQC104 tabula an resolver motoris vitiosa sit?
A: Utere multimetro ad mensurandam resistentiam resolveris ad extremum motoris. Si resistentia normalis est, vitium probabilius in tabula resolutionis est.
Q4: Necne oportet ut numeratores revolutionum post substitutionem DSQC104 tabulae?
A: Ita vero, necesse est ut numeratores revolutionum actualizentur, ut certa positio puncti zero servetur.
Q5: Quot axes DSQC104 tabula subministrat?
A: Designatio communis sex axes robotici subministrat.