EN



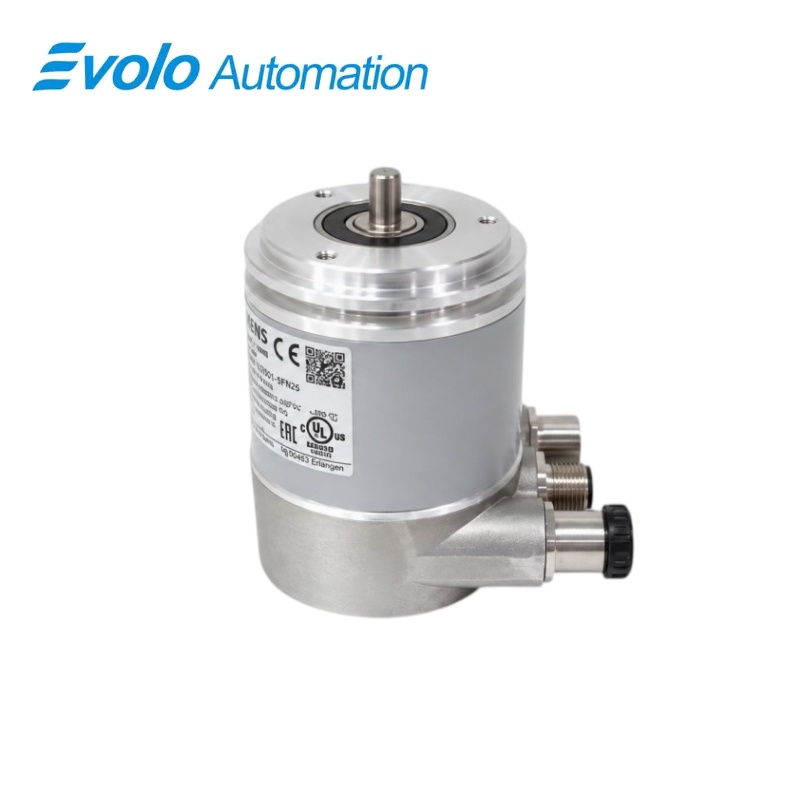
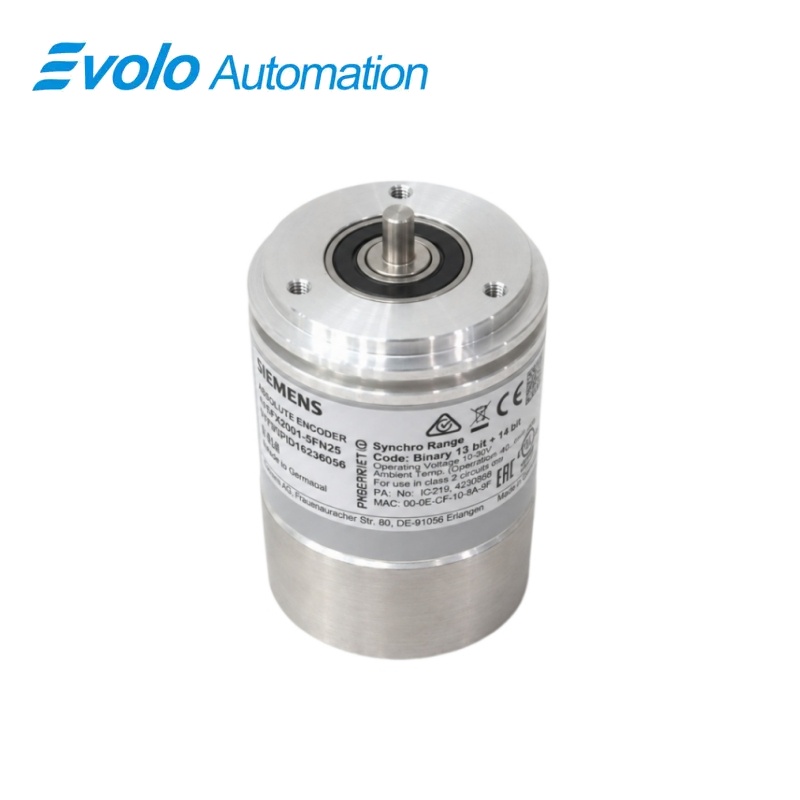
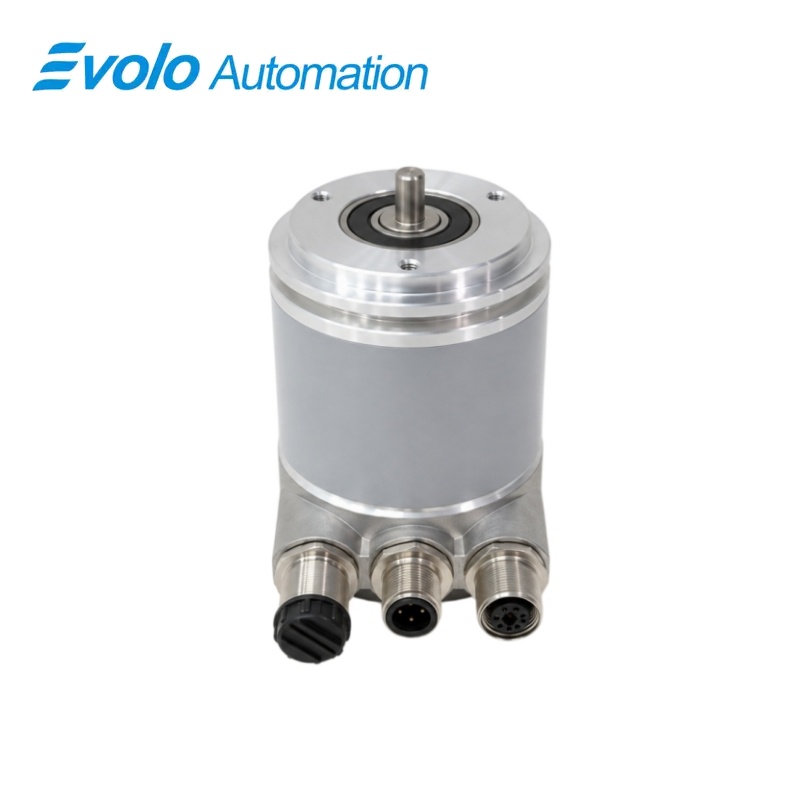
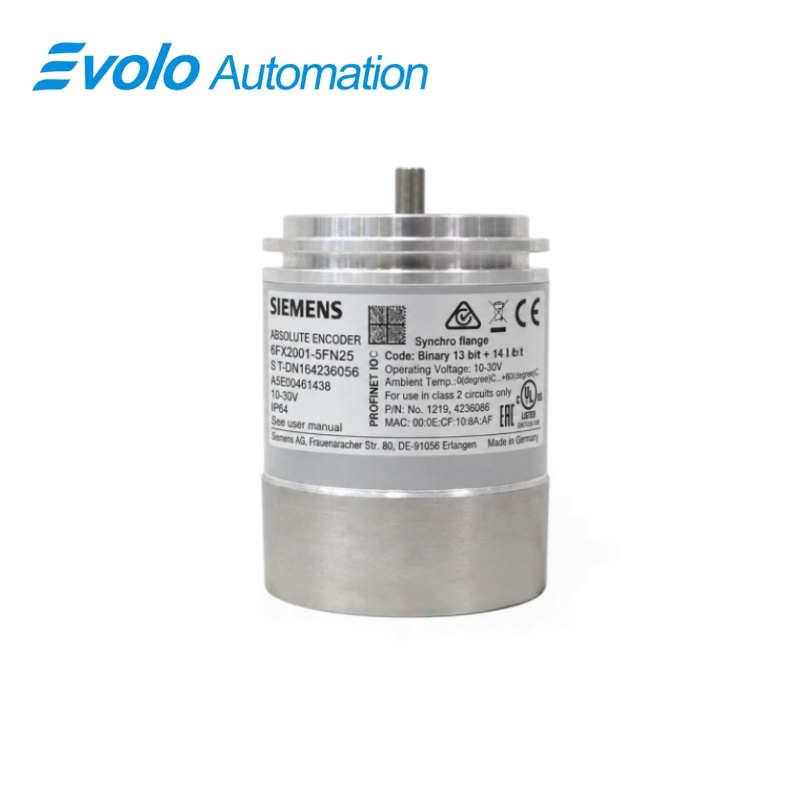
เอนโค้เดอร์แบบสัมบูรณ์ซีเมนส์ ซิมาติก พร้อมโปรไฟล์ PROFINET IO รุ่น 6FX2001-5FN25
ผู้ผลิต: Siemens
สภาพ: ของใหม่
ระยะเวลาจัดส่ง: มีสินค้าพร้อมจำหน่าย
ต้นกำเนิด: เยอรมนี
การรับประกัน : 12 เดือน
อีเมล [email protected]
วอตส์แอป: +86-18150117685
- ภาพรวม
- ภาพรวมสินค้า
- ฟังก์ชันหลัก
- ข้อมูลจำเพาะอย่างเป็นทางการ
- คำถามที่พบบ่อย
- หมายเหตุเกี่ยวกับความเข้ากันได้และการสั่งซื้อ
- รุ่นยอดนิยม
- สินค้าที่แนะนำ
ภาพรวม
ซีเมนส์ · เอนโค้เดอร์ควบคุมการเคลื่อนที่ของซีเมนส์
เอนโค้เดอร์แบบสัมบูรณ์ซิมาติก รุ่น 6FX2001-5FN25 พร้อมโปรไฟล์ PROFINET IO
เอนโค้เดอร์แบบสัมบูรณ์ตัวนี้ให้อินเทอร์เฟซตำแหน่งแบบ 30 บิตผ่าน PROFINET IO RT/IRT มีพอร์ตเครือข่ายสองช่อง แหล่งจ่ายไฟแบบ DC 10 ถึง 30 โวลต์ และฟังก์ชันเอนโค้เดอร์ที่สามารถปรับแต่งได้
ภาพรวม
| แบรนด์ | ซีเมนส์ |
|---|---|
| รุ่น | 6FX2001-5FN25 |
| ประเภทสินค้า | เอนโค้ดเดอร์แบบโรตารีแบบสัมบูรณ์สำหรับอุตสาหกรรม |
| ฟังก์ชันหลัก | วัดตำแหน่งเพลาและส่งข้อมูลตำแหน่งสัมบูรณ์ผ่าน PROFINET IO ด้วย RT/IRT |
| แอปพลิเคชันหรือซีรีส์ที่ใช้งานร่วมกันได้ | ระบบรักษาการเคลื่อนที่และการควบคุมอัตโนมัติที่ต้องใช้เอนโค้ดเดอร์แบบสัมบูรณ์ PROFINET 30 บิต |
การระบุอย่างแม่นยำ
เปรียบเทียบรหัสสินค้า 6FX2001-5FN25 ตัวต่อตัว และยืนยันชื่อเต็มของ SIMATIC Absolute Encoder with PROFINET IO
การจัดเรียงอินเทอร์เฟซ
ยืนยันแหล่งจ่ายไฟที่ติดตั้งแล้ว พอร์ต การเชื่อมต่อภาคสนาม และอุปกรณ์เสริมที่จำเป็น ก่อนเดินสายสำหรับชิ้นส่วนทดแทน
การตรวจสอบการตั้งค่า
รักษาโครงการวิศวกรรมที่ได้รับการอนุมัติ พารามิเตอร์ของเครือข่าย และข้อมูลแอปพลิเคชันที่ระบบติดตั้งใช้งานอยู่
ภาพรวมสินค้า
เอนโค้เดอร์แบบสัมบูรณ์ตัวนี้ให้อินเทอร์เฟซตำแหน่งแบบ 30 บิตผ่าน PROFINET IO RT/IRT มีพอร์ตเครือข่ายสองช่อง แหล่งจ่ายไฟแบบ DC 10 ถึง 30 โวลต์ และฟังก์ชันเอนโค้เดอร์ที่สามารถปรับแต่งได้
เอนโค้ดเดอร์ให้ข้อมูลตำแหน่งสัมบูรณ์ของเพลาโดยไม่จำเป็นต้องทำการโฮมมิ่งหลังจากจ่ายไฟใหม่ พอร์ตเครือข่าย M12 สองช่องรองรับการสื่อสารแบบเรียลไทม์และแบบไอโซโครนัสเรียลไทม์ ฟังก์ชันต่าง ๆ เช่น การตั้งค่าล่วงหน้า ทิศทางการนับ ความละเอียด และสัญญาณความเร็วสามารถปรับแต่งได้
ฟังก์ชันหลัก
การให้ข้อมูลตำแหน่งแบบสัมบูรณ์
เอนโค้ดเดอร์ให้ข้อมูลตำแหน่งสัมบูรณ์ของเพลาโดยไม่จำเป็นต้องทำการโฮมมิ่งหลังจากจ่ายไฟใหม่
อินเทอร์เฟซ PROFINET RT/IRT
พอร์ตเครือข่าย M12 สองช่องรองรับการสื่อสารแบบเรียลไทม์และแบบไอโซโครนัสเรียลไทม์
ฟังก์ชันเอนโค้ดเดอร์ที่ปรับแต่งได้
สามารถตั้งค่าล่วงหน้า ทิศทางการนับ ความละเอียด และฟังก์ชันสัญญาณความเร็วได้
ข้อมูลจำเพาะอย่างเป็นทางการ
| โลตติจ์การทํางาน | 10 ถึง 30 โวลต์ ดีซี |
|---|---|
| พอร์ตเครือข่าย | m12 จำนวน 2 ตัว แบบ 4 พิน |
| อัตราการโอนเงิน | 100 เมกะบิต/วินาที |
| ความละเอียดต่อการหมุนหนึ่งรอบ | ปรับค่าได้ตั้งแต่ 1 ถึง 8192 |
| ประเภทโค้ด | เทา |
| ความเร็วทางกลไกสูงสุด | 6000 รอบต่อนาที |
| ความเร็วสูงสุดที่ความแม่นยำ ±1 LSB | 5800 รอบต่อนาที |
| เส้นผ่าศูนย์กลางแกน | 6 MM |
| ความยาวแกน | 10 มิลลิเมตร |
| ความเร่งมุมสูงสุด | 100000 เรเดียนต่อวินาทีกำลังสอง |
| การป้องกันตัวเรือน | IP67 |
| การป้องกันการป้อนข้อมูลผ่านเพลา | IP64 |
| อุณหภูมิในการทำงาน | -40 ถึง +85 °C |
| น้ำหนักสุทธิ | 0.43 กก. |
| การปฏิบัติตามมาตรฐาน | CE และ cULus |
คำถามที่พบบ่อย
ควรเชื่อมต่อกับเครือข่ายใดสำหรับอุปกรณ์ 6FX2001-5FN25
เชื่อมต่อเอนโค้เดอร์เข้ากับเครือข่าย PROFINET IO ที่รองรับ โดยใช้พอร์ต M12 ที่ระบุไว้
อุปกรณ์ 6FX2001-5FN25 ต้องการช่วงแรงดันจ่ายเท่าใด
จ่ายแรงดันไฟฟ้ากระแสตรง 10 ถึง 30 โวลต์ ผ่านขั้วต่อจ่ายไฟแบบ M12 ที่มี 4 ขา ซึ่งออกแบบมาเฉพาะ
สามารถปรับแต่งความละเอียดของอุปกรณ์ 6FX2001-5FN25 ได้หรือไม่
ได้ ให้กำหนดค่าความละเอียดแบบ single-turn และความละเอียดรวมตามที่ต้องการภายในช่วงที่รองรับ
อุปกรณ์ 6FX2001-5FN25 รองรับการทำงานแบบ isochronous หรือไม่
รองรับ ตัวอินเทอร์เฟซนี้รองรับโปรโตคอล PROFINET IRT และการดำเนินงานแบบซิงโครนัสตามนาฬิกา
ควรบันทึกข้อมูลอะไรบ้างก่อนเปลี่ยนอุปกรณ์ 6FX2001-5FN25
บันทึกชื่ออุปกรณ์ PROFINET การตั้งค่า IP โทรเลแกรม ความละเอียด ค่าเริ่มต้น (preset) ทิศทาง และการกำหนดค่าคอนโทรลเลอร์
ต้องตรวจสอบแรงโหลดที่เพลาสำหรับรุ่น 6FX2001-5FN25 อย่างไร
ยืนยันแรงตามแนวแกนและแรงตามแนวรัศมีเทียบกับค่าที่อนุญาต สำหรับความเร็วในการทำงานจริง
ควรทดสอบอะไรหลังติดตั้งรุ่น 6FX2001-5FN25 เสร็จสิ้น
ตรวจสอบการจัดแนวเชิงกล ทิศทางการนับ ค่าเริ่มต้นที่ตั้งไว้ ความแม่นยำของตำแหน่ง การวินิจฉัยเครือข่าย และขีดจำกัดด้านความปลอดภัย
หมายเหตุเกี่ยวกับความเข้ากันได้และการสั่งซื้อ
รายการตรวจสอบความเข้ากันได้
- ใช้คอนโทรลเลอร์และสภาพแวดล้อมวิศวกรรมที่รองรับโปรไฟล์เอนโค้เดอร์ PROFINET ที่ต้องการ
- ปรับขนาดข้อต่อเพลา แรงโหลดตามแนวแกน และแรงโหลดตามแนวรัศมี ให้สอดคล้องกับขีดจำกัดเชิงกล
- กู้คืนพารามิเตอร์เอนโค้เดอร์ทั้งหมดก่อนเปิดใช้งานการเคลื่อนที่