EN



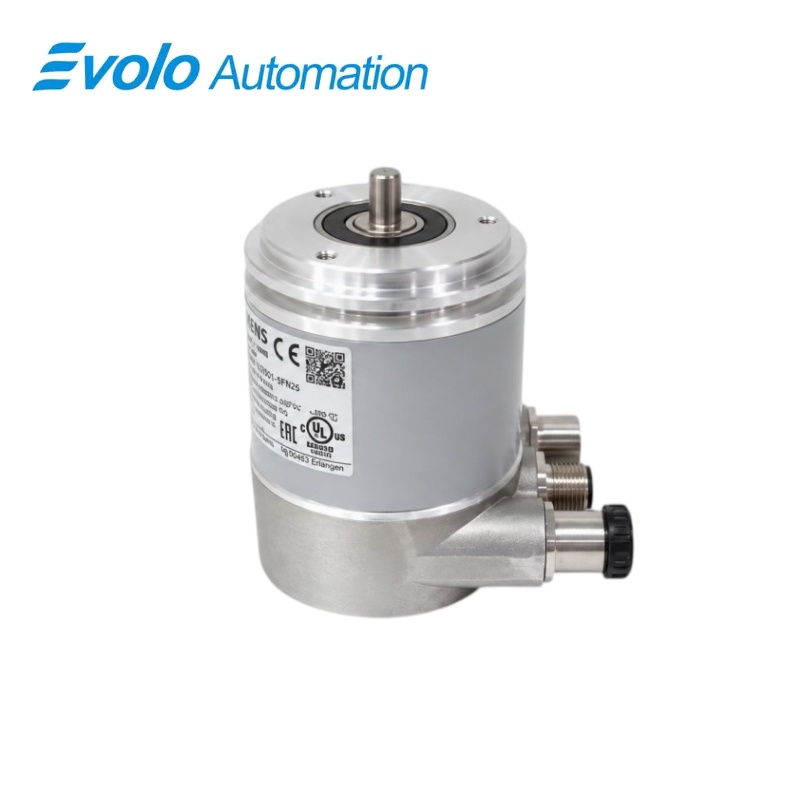
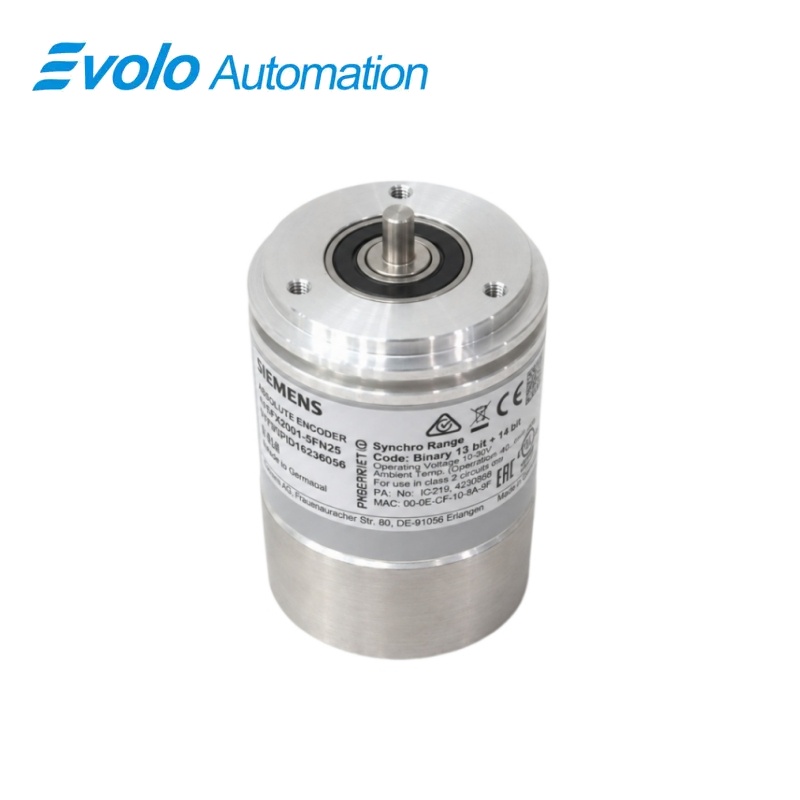
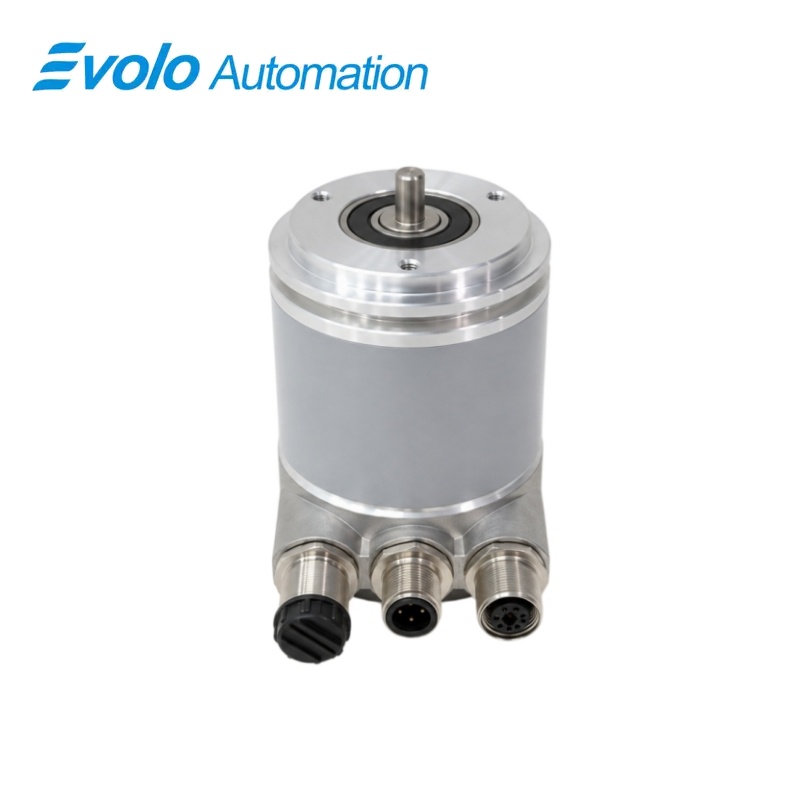
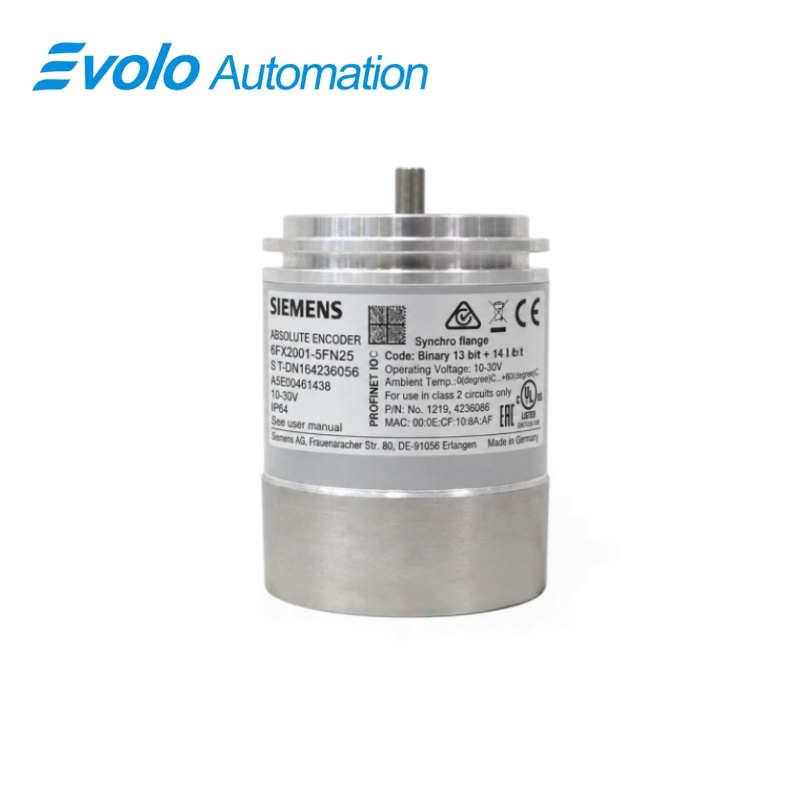
Siemens SIMATIC Absolute Encoder dengan PROFINET IO 6FX2001-5FN25
Pabrikan: Siemens
Kondisi: Baru Sepenuhnya
Waktu Tunggu: Tersedia di Stok
Asal: Jerman
Garansi: 12 Bulan
Email: [email protected]
whatsApp: +86-18150117685
- Ikhtisar
- Ikhtisar Produk
- Fungsi Utama
- Spesifikasi Resmi
- Pertanyaan yang Sering Diajukan
- Catatan Kompatibilitas & Pemesanan
- Model Terlaris
- Produk yang Direkomendasikan
Ikhtisar
Siemens · Encoder kontrol gerak Siemens
6FX2001-5FN25 Encoder Absolut SIMATIC dengan PROFINET IO
Encoder absolut ini menyediakan antarmuka posisi 30-bit dengan PROFINET IO RT/IRT, dua port jaringan, catu daya 10 hingga 30 V DC, serta fungsi encoder yang dapat dikonfigurasi.
Sekilas
| Merek | SIEMENS |
|---|---|
| Model | 6FX2001-5FN25 |
| Jenis Produk | Encoder putar absolut industri |
| Fungsi utama | Mengukur posisi poros dan mengirimkan data posisi absolut melalui PROFINET IO dengan RT/IRT |
| Aplikasi atau Seri yang Kompatibel | Sistem kontrol gerak dan otomasi yang memerlukan encoder absolut PROFINET 30-bit |
Identifikasi Tepat
Cocokkan karakter per karakter kode 6FX2001-5FN25 dan konfirmasi keseluruhan nama produk encoder absolut SIMATIC dengan antarmuka PROFINET IO.
Penataan Antarmuka
Konfirmasi catu daya terpasang, port, koneksi lapangan, dan aksesori yang diperlukan sebelum menghubungkan kabel pengganti.
Pemeriksaan Konfigurasi
Jaga proyek rekayasa yang telah disetujui, parameter jaringan, dan data aplikasi yang digunakan oleh sistem terpasang.
Ikhtisar Produk
Encoder absolut ini menyediakan antarmuka posisi 30-bit dengan PROFINET IO RT/IRT, dua port jaringan, catu daya 10 hingga 30 V DC, serta fungsi encoder yang dapat dikonfigurasi.
Encoder menyediakan posisi poros absolut tanpa proses homing setelah dinyalakan. Dua port jaringan M12 mendukung komunikasi waktu nyata dan komunikasi waktu nyata isokronus.
Fungsi Utama
Umpan Balik Posisi Absolut
Encoder menyediakan posisi poros absolut tanpa proses homing setelah dinyalakan.
Antarmuka PROFINET RT/IRT
Dua port jaringan M12 mendukung komunikasi waktu nyata dan komunikasi waktu nyata isokronus.
Fungsi Encoder yang Dapat Dikonfigurasi
Fungsi preset, arah penghitungan, resolusi, dan sinyal kecepatan dapat diparameterisasi.
Spesifikasi Resmi
| Tegangan operasi | 10 hingga 30 V DC |
|---|---|
| Port jaringan | 2 x M12, 4-pin |
| Tingkat transfer | 100 Mbit/s |
| Resolusi per Putaran | Dapat dikonfigurasi dari 1 hingga 8192 |
| Jenis Kode | Abu-abu |
| Kecepatan mekanis maksimum | 6000 rpm |
| Kecepatan Maksimum pada Akurasi ±1 LSB | 5800 rpm |
| Diameter poros | 6 MM |
| Panjang poros | 10 mm |
| Percepatan sudut maksimum | 100000 rad/s² |
| Proteksi Rumah Perangkat | IP67 |
| Proteksi Input Poros | IP64 |
| Suhu pengoperasian | -40 hingga +85 °C |
| Berat bersih | 0,43 kg |
| Kepatuhan | CE dan cULus |
Pertanyaan yang Sering Diajukan
Jaringan mana yang harus saya sambungkan ke 6FX2001-5FN25?
Sambungkan encoder ke jaringan PROFINET IO yang didukung menggunakan port M12 yang ditentukan.
Rentang catu daya apa yang dibutuhkan oleh 6FX2001-5FN25?
Berikan tegangan 10 hingga 30 V DC melalui konektor daya M12 empat pin khusus.
Apakah resolusi 6FX2001-5FN25 dapat diparameterisasi?
Ya; konfigurasikan resolusi satu putaran dan total yang diperlukan dalam rentang yang didukung.
Apakah 6FX2001-5FN25 mendukung operasi isokronus?
Ya; antarmuka mendukung PROFINET IRT dan operasi sinkron jam.
Apa yang harus dicatat sebelum mengganti 6FX2001-5FN25?
Simpan nama perangkat PROFINET, pengaturan IP, telegram, resolusi, preset, arah, dan konfigurasi pengendali.
Beban poros apa yang harus diperiksa untuk 6FX2001-5FN25?
Verifikasi gaya aksial dan radial terhadap nilai yang diizinkan untuk kecepatan operasi aktual.
Apa yang harus diuji setelah pemasangan 6FX2001-5FN25?
Periksa keselarasan mekanis, arah penghitungan, preset, akurasi posisi, diagnostik jaringan, dan batas keamanan.
Catatan Kompatibilitas & Pemesanan
Daftar Periksa Kompatibilitas
- Gunakan pengendali dan lingkungan rekayasa yang mendukung profil encoder PROFINET yang diperlukan.
- Sesuaikan kopling poros, beban aksial dan radial dengan batas mekanis.
- Kembalikan semua parameter encoder sebelum mengaktifkan gerak.