EN



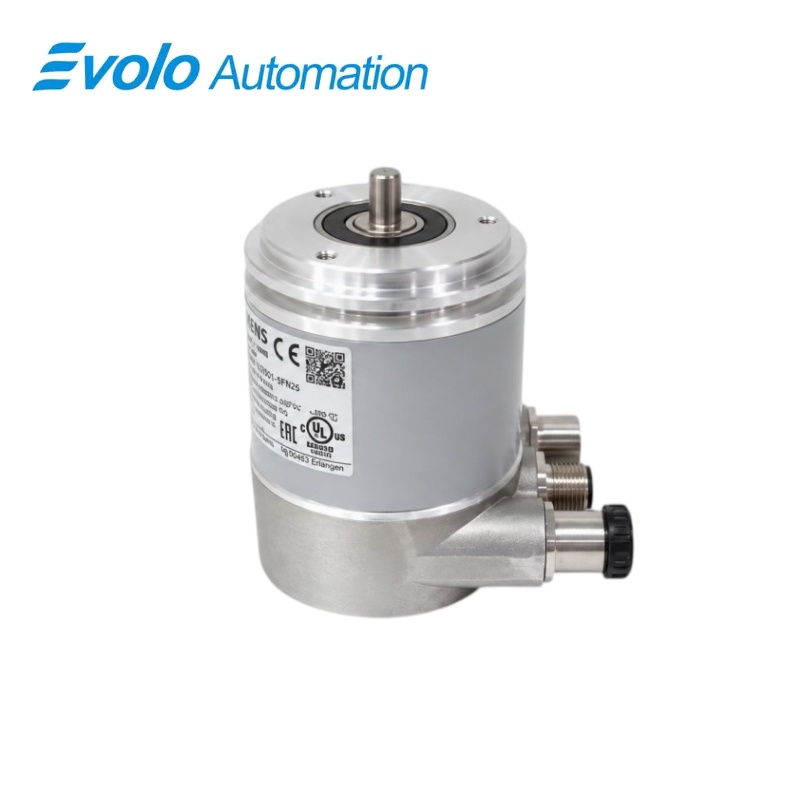
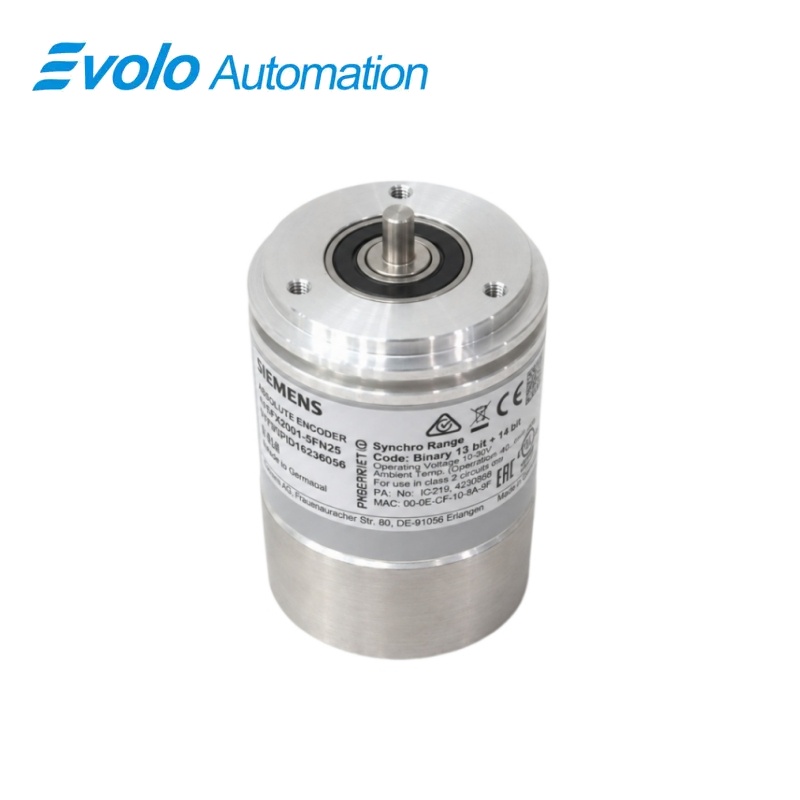
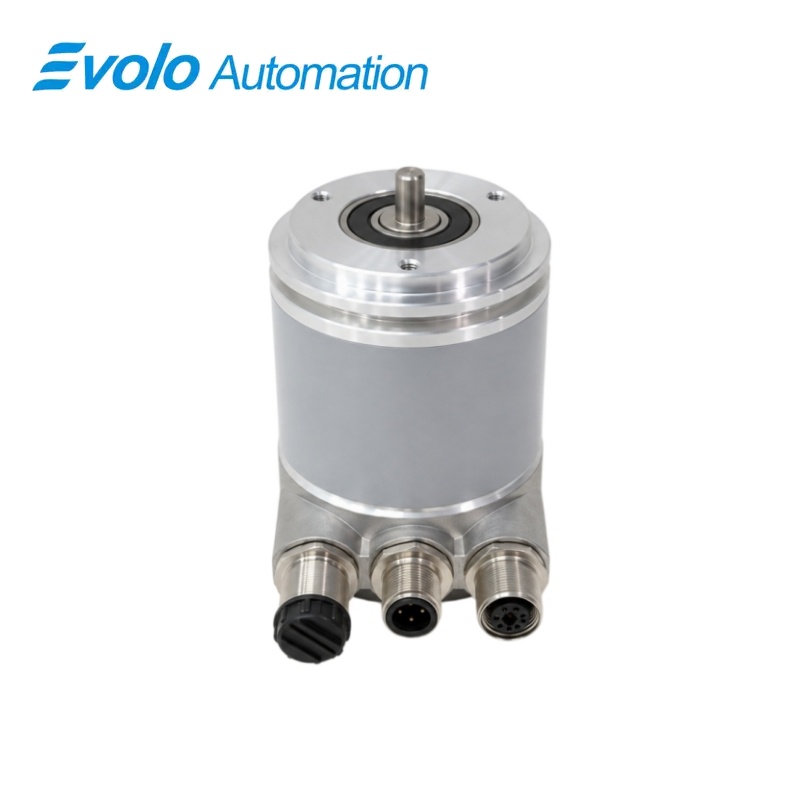
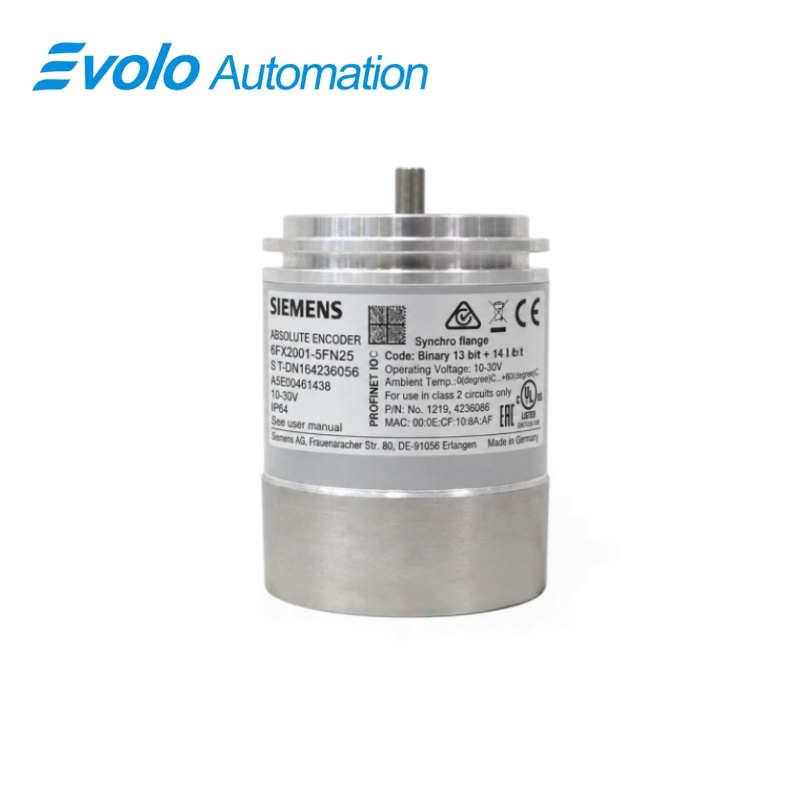
Siemens SIMATIC Absolute Encoder dengan PROFINET IO 6FX2001-5FN25
Pengilang: Siemens
Keadaan: Baharu
Masa Ketibaan: Sedia Stok
Asal: Jerman
Jaminan: 12 Bulan
Emel: [email protected]
whatsApp: +86-18150117685
- Gambaran Umum
- Gambaran Produk
- Fungsi Utama
- Spesifikasi Rasmi
- Soalan Lazim
- Nota Keserasian & Tempahan
- Model Terlaris
- Produk Disyorkan
Gambaran Umum
Siemens · Penyulit kawalan pergerakan Siemens
6FX2001-5FN25 Penyulit Mutlak SIMATIC dengan PROFINET IO
Penyulit mutlak ini menyediakan antara muka kedudukan 30-bit dengan PROFINET IO RT/IRT, dua port rangkaian, bekalan 10 hingga 30 V DC dan fungsi penyulit yang boleh dikonfigurasikan.
Sekilas pandang
| Jenama | SIEMENS |
|---|---|
| Model | 6FX2001-5FN25 |
| Jenis Produk | Pengekod putaran mutlak industri |
| Fungsi Utama | Mengukur kedudukan aci dan menghantar data kedudukan mutlak melalui PROFINET IO dengan RT/IRT |
| Aplikasi atau Siri yang Sesuai | Sistem kawalan gerakan dan automasi yang memerlukan pengekod mutlak PROFINET 30-bit |
Pengenalpastian Tepat
Padankan 6FX2001-5FN25 aksara demi aksara dan sahkan pengekod mutlak SIMATIC lengkap dengan penunjukan PROFINET IO.
Susunan Antara Muka
Sahkan bekalan yang dipasang, port, sambungan medan dan aksesori yang diperlukan sebelum menyambung wayar pengganti.
Semak Konfigurasi
Kekalkan projek kejuruteraan yang diluluskan, parameter rangkaian dan data aplikasi yang digunakan oleh sistem yang dipasang.
Gambaran Produk
Penyulit mutlak ini menyediakan antara muka kedudukan 30-bit dengan PROFINET IO RT/IRT, dua port rangkaian, bekalan 10 hingga 30 V DC dan fungsi penyulit yang boleh dikonfigurasikan.
Pengekod ini membekalkan kedudukan mutlak aci tanpa perlukan prosedur homing selepas dihidupkan semula. Dua port rangkaian M12 menyokong komunikasi masa nyata dan masa nyata isokronus. Fungsi pra-tetap, arah pengiraan, resolusi, dan isyarat kelajuan boleh diparameterkan.
Fungsi Utama
Suapan Balik Kedudukan Mutlak
Pengekod ini membekalkan kedudukan mutlak aci tanpa perlukan prosedur homing selepas dihidupkan semula.
Antara muka PROFINET RT/IRT
Dua port rangkaian M12 menyokong komunikasi masa nyata dan masa nyata isokronus.
Fungsi Pengekod yang Boleh Dikonfigurasikan
Fungsi prasetel, arah kiraan, resolusi dan isyarat kelajuan boleh diparameterkan.
Spesifikasi Rasmi
| Voltan Kerja | 10 hingga 30 V DC |
|---|---|
| Port rangkaian | 2 x M12, 4-pin |
| Kadar pemindahan | 100 Mbit/s |
| Resolusi setiap putaran | Boleh dikonfigurasikan dari 1 hingga 8192 |
| Jenis Kod | Kelabu |
| Kelajuan mekanikal maksimum | 6000 kplm |
| Kelajuan maksimum pada ketepatan ±1 LSB | 5800 rpm |
| Diameter aci | 6 MM |
| Panjang paksi | 10 mm |
| Pecutan sudut maksimum | 100000 rad/s² |
| Perlindungan Rangka | IP67 |
| Perlindungan input aci | IP64 |
| Suhu pengoperasian | -40 hingga +85 °C |
| Berat Bersih | 0.43 kg |
| Pematuhan | CE dan cULus |
Soalan Lazim
Rangkaian manakah yang perlu disambungkan ke 6FX2001-5FN25?
Sambungkan pengenkod ke rangkaian PROFINET IO yang disokong menggunakan port M12 yang ditentukan.
Apakah julat bekalan yang diperlukan oleh 6FX2001-5FN25?
Bekalkan 10 hingga 30 V DC melalui penyambung kuasa M12 empat-pin khusus.
Bolehkah resolusi 6FX2001-5FN25 diparameterkan?
Ya; konfigurasikan resolusi satu-putaran dan resolusi keseluruhan yang diperlukan dalam julat yang disokong.
Adakah 6FX2001-5FN25 menyokong operasi isokronus?
Ya; antara muka menyokong PROFINET IRT dan operasi sinkron jam.
Apakah yang perlu direkodkan sebelum menggantikan 6FX2001-5FN25?
Simpan nama peranti PROFINET, tetapan IP, telegram, resolusi, pratetap, arah dan konfigurasi pengawal.
Beban aci yang manakah perlu disemak untuk 6FX2001-5FN25?
Sahkan daya paksi dan jejarian terhadap nilai yang dibenarkan bagi kelajuan operasi sebenar.
Apakah yang perlu diuji selepas pemasangan 6FX2001-5FN25?
Semak penyelarasan mekanikal, arah kiraan, tetapan awal, ketepatan kedudukan, gambaran gambaran rangkaian dan had keselamatan.
Nota Keserasian & Tempahan
Senarai Semak Keserasian
- Gunakan pengawal dan persekitaran kejuruteraan yang menyokong profil pengekod PROFINET yang diperlukan.
- Padankan sambungan aci, beban paksi dan jejarian dengan had mekanikal.
- Pulihkan semua parameter pengekod sebelum membolehkan pergerakan.