EN



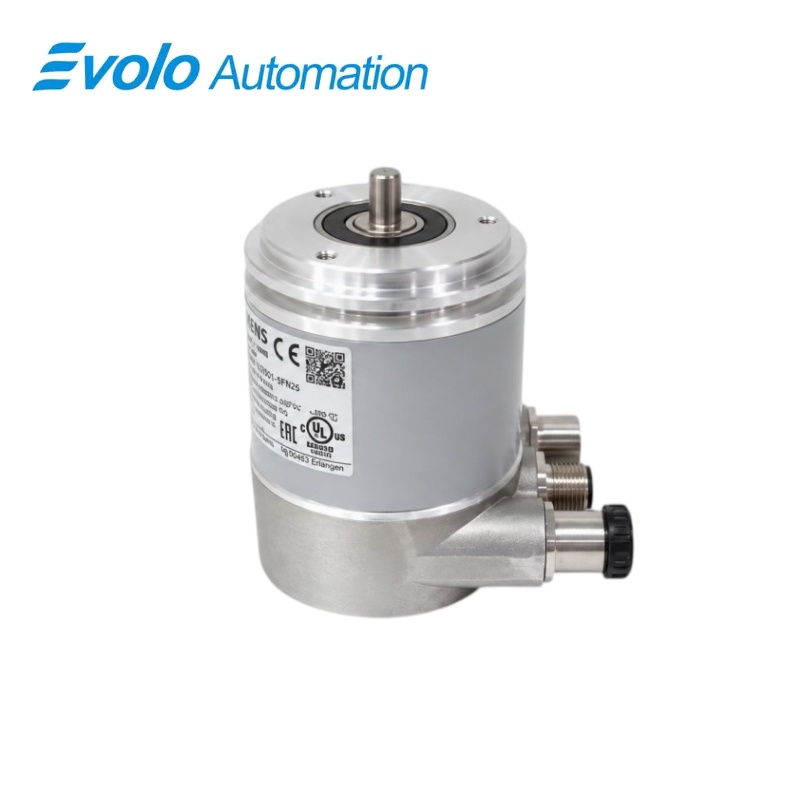
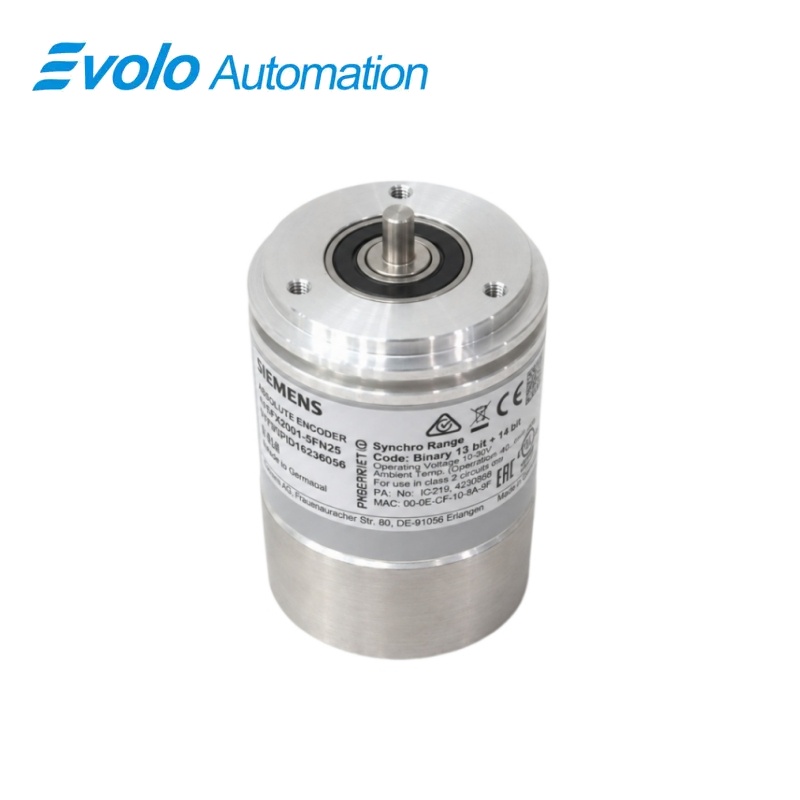
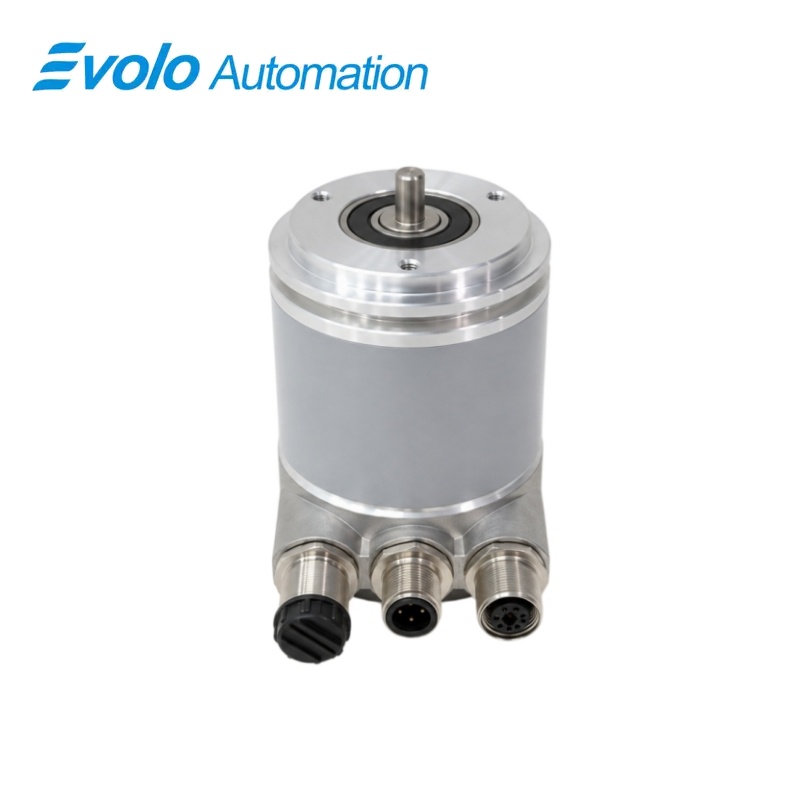
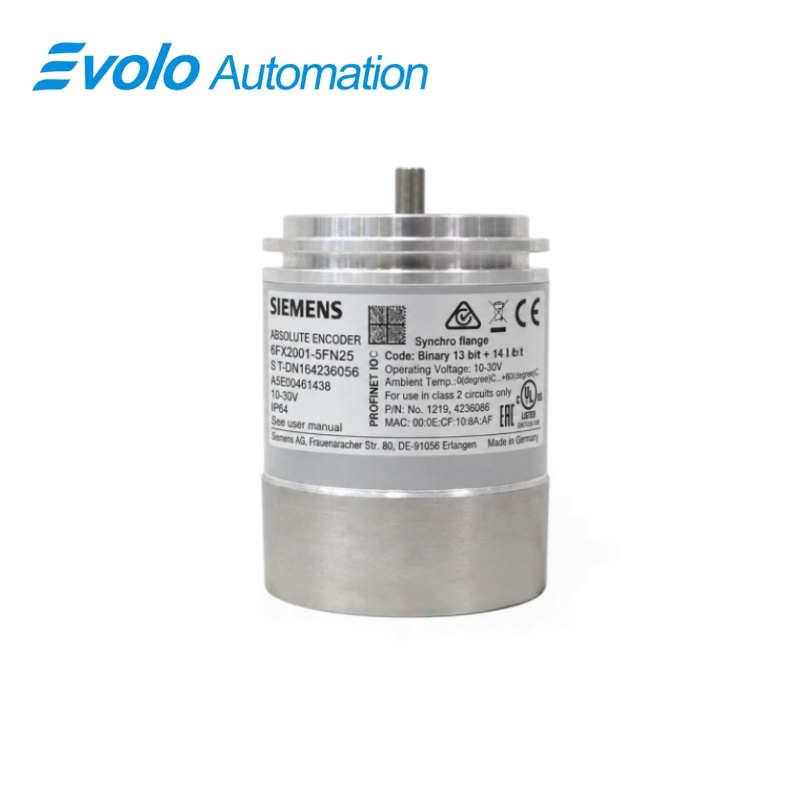
Siemens SIMATIC Encoder Absolūtus cum PROFINET IO 6FX2001-5FN25
Fabricator: Siemens
Condición: Nuevo
Plazo de Entrega: En Stock
Origo: Germania
Garantía: 12 Meses
Inscriptio electronica: [email protected]
whatsapp: +86-18150117685
- Conspectus
- Product Overview
- Key Functions
- Official Specifications
- Quaestiones Frequenter Rogatae
- Compatibility & Ordering Notes
- Hot Selling Models
- Producta commendata
Conspectus
Siemens · Siemens motion-control encoders
6FX2001-5FN25 SIMATIC Absolute Encoder cum PROFINET IO
Hic absolute encoder praebet 30-bit positionem interfaciem cum PROFINET IO RT/IRT, duos portus rete, 10 ad 30 V DC alimentationem, et configurabiles functiones encoderis.
Ad Primum Aspectum
| Nota | Siemens |
|---|---|
| Modellum | 6FX2001-5FN25 |
| Typus Producti | Industrialis absolute rotary encoder |
| Functio principalis | Mensurat positionem axis et transmittit data positionis absolutae per PROFINET IO cum RT/IRT |
| Applicatio vel series compatibiles | Systemata motion-control et automationis quae 30-bit PROFINET absolute encoder requirunt |
Identificatio exacta.
Adaptare 6FX2001-5FN25 charactere pro charactere et confirmare integram designationem SIMATIC Absolute Encoder cum PROFINET IO.
Arrangementum Interfacis
Confirmare ante connexionem substitutionis supplitum installatum, portus, connexiones campestres et accessoria requisa.
Configuration Check
Servare projectum ingenieriae approbatum, parametres rete et data applicationis quae systema installatum utitur.
Product Overview
Hic absolute encoder praebet 30-bit positionem interfaciem cum PROFINET IO RT/IRT, duos portus rete, 10 ad 30 V DC alimentationem, et configurabiles functiones encoderis.
Encoder praebet absolutam positionem axis sine homing-run post activationem. Duo portus rete M12 adiuvant communicationem in tempore reali et isochronam in tempore reali.
Key Functions
Retroactio Positionis Absolutae
Encoder praebet absolutam positionem axis sine homing-run post activationem.
Interfacs PROFINET RT/IRT
Duo portus rete M12 adiuvant communicationem in tempore reali et isochronam in tempore reali.
Functiones encoderis configurabiles
Functiones praeregulationis, directionis numerandi, resolutionis et signali velocitatis parametrizari possunt.
Official Specifications
| Voltage Operativum | 10 ad 30 V DC |
|---|---|
| Portae retis | 2 × M12, 4-pin |
| Transfer Rate | 100 Mbit/s |
| Resolution per revolutionem | Configurable ab 1 usque ad 8192 |
| Genus Codicis | Griseus |
| Maxima Velocitas Mechanica | 6000 rpm |
| Maxima Velocitas ad ±1 LSB Accuratum | 5800 rpm |
| Diametrum axialis | 6 mm |
| Longitudo axialis | 10 mm |
| Acceleratio angularis maxima | 100000 rad/s² |
| Protectiō Corporis | IP67 |
| Tutela Input Axis | IP64 |
| Temperatura operativa | −40 ad +85 °C |
| Ponderis netum | 0,43 kg |
| Conformitas | CE et cULus |
Quaestiones Frequenter Rogatae
Ad quam rete coniungere oportet 6FX2001-5FN25?
Coniunge encoder ad rete PROFINET IO admissum per portus M12 specificatos.
Quae est intervallo suppeditationis necessarium pro 6FX2001-5FN25?
Provide 10 to 30 V DC through the dedicated four-pin M12 power connector.
Can the resolution of 6FX2001-5FN25 be parameterized?
Yes; configure the required single-turn and total resolution within the supported range.
Does 6FX2001-5FN25 support isochronous operation?
Yes; the interface supports PROFINET IRT and clock-synchronous operation.
What should be recorded before replacing 6FX2001-5FN25?
Save the PROFINET device name, IP settings, telegram, resolution, preset, direction and controller configuration.
What shaft loads must be checked for 6FX2001-5FN25?
Verify axial and radial forces against the permitted values for the actual operating speed.
What should be tested after installing 6FX2001-5FN25?
Verificare allineamento mecanico, direzione di contaggio, valore preimpostato, accuratezza di posizione, diagnostica di rete e limiti di sicurezza.
Compatibility & Ordering Notes
Index Compatibilitatis
- Usare un controllore e un ambiente di ingegneria che supportino il profilo encoder PROFINET richiesto.
- Adattare l’accoppiamento dell’albero e i carichi assiali e radiali ai limiti mecanici.
- Ripristinare tutti i parametri dell’encoder prima di abilitare il movimento.