EN




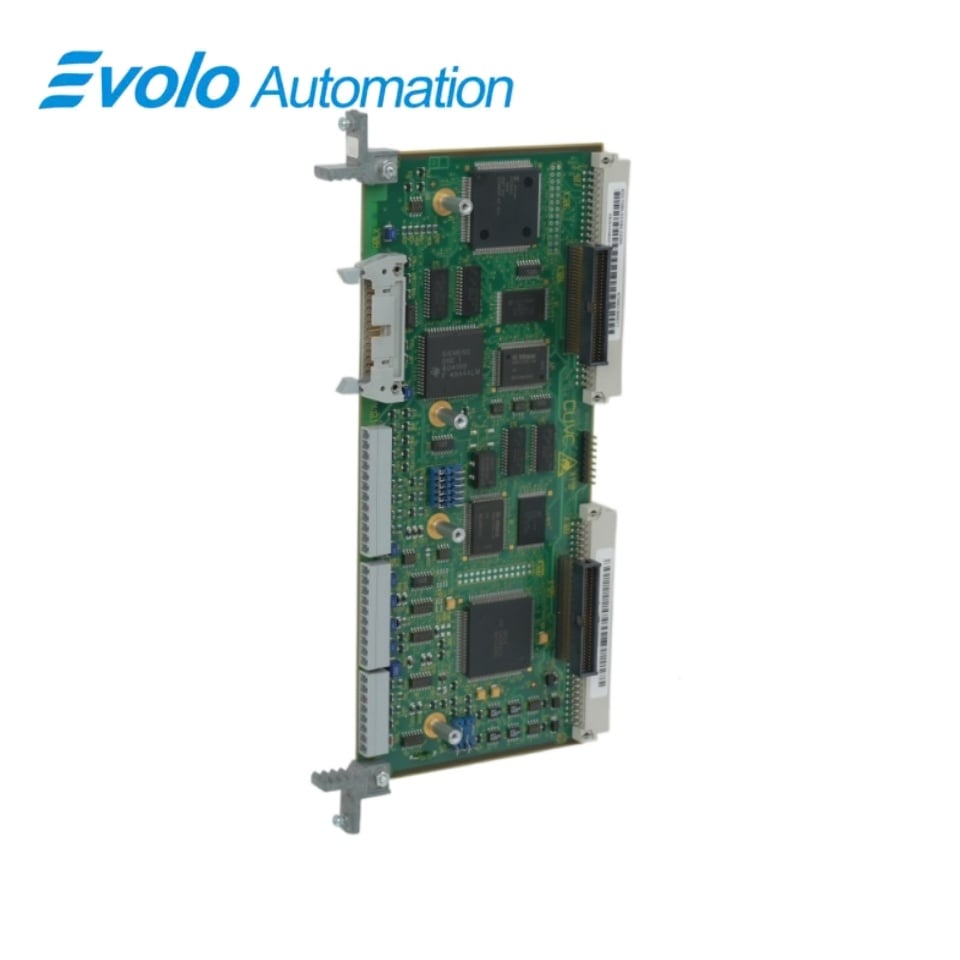
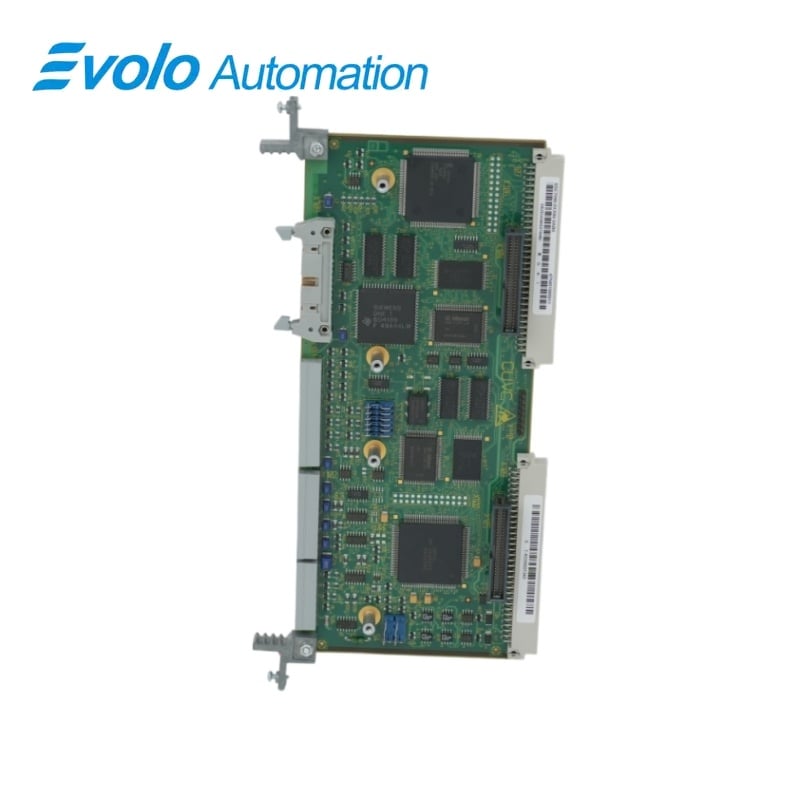
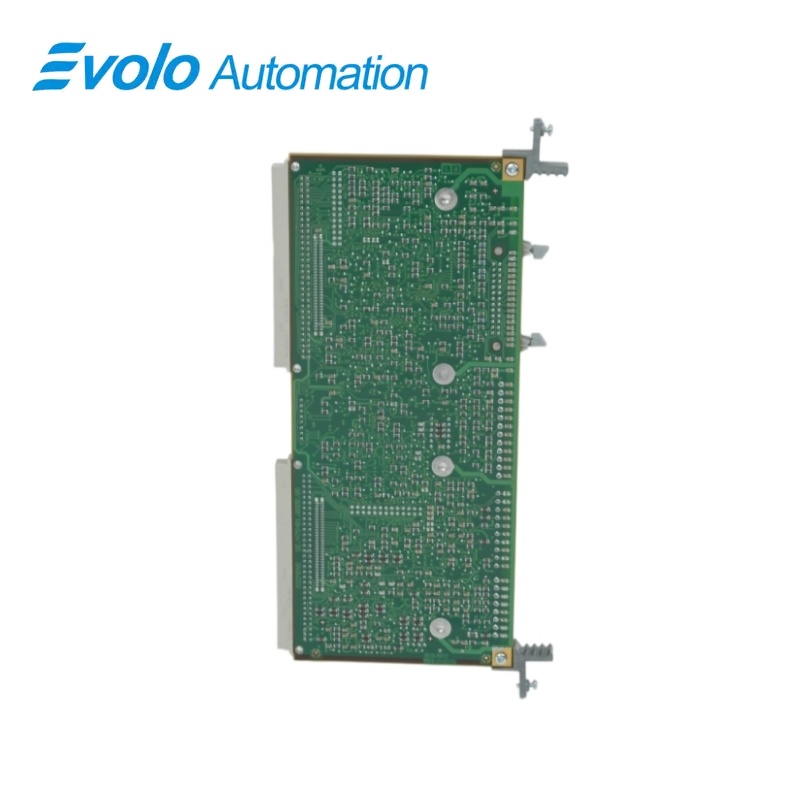
ຊີເມັນ ສິໂມເວີດ ມາສເຕີດຣາຍບ໌ 6SE7090-0XX84-0AB0 CUVC ໜ່ວຍຄວບຄຸມເວັກເຕີ
ຜູ້ຜະລິດ: Siemens
ສະພາບ: ໃໝ່ສົມບູນ
ເວລາຈັດສົ່ງ: ມີໃນສະຕັອກ
ຕຶ່ງຕຳແໜ່ງ: ເຢຍລະມັນ
ຮັບປະກັນ: 12 ເດືອນ
ອີເມວ: [email protected]
whatsApp: +86-18150117685
- ຄຳອະທິບາຍສັ້ນ
- ຮຸ່ນທີ່ຂາຍດີ
- ຜະລິດຕະພັນທີ່ແນະນຳ
ຄຳອະທິບາຍສັ້ນ
- ໃຊ້ເພີ່ອງນີ້ເທົ່ານັ້ນໃນເວທີຄອນເວີເຕີທີ່ອອກແບບມາສຳລັບໆຫົວຄວບຄຸມ SIMOVERT MASTERDRIVES CUVC.
- ສຳຮອງຂໍ້ມູນພາລາມິເຕີທັງໝົດຂອງໄດຣຟ໌ ແລະ ເປີຽບທຽບກ່ອນທີ່ຈະຖອດບ່ອນທີ່ມີຢູ່ອອກ.
- ແຜນທີ່ການເຊື່ອມຕໍ່ CU2 ໄປຫາການອອກແບບຂອງຂາເຊື່ອມຕໍ່ CUVC ແທນທີ່ຈະຍ້າຍເສັ້ນລວມຕາມເລກຂາ.
- ກວດສອບຟັງຊັນດິຈິຕອລທັງໝົດທີ່ X101 ແລະ ຟັງຊັນ RS485 ຕໍ່ກັບວົງຈອນທີ່ຕິດຕັ້ງແລ້ວ.
- ຕັ້ງສະວິດ X102 ແລະ ພາລາມິເຕີເພື່ອໃຫ້ເໝາະສົມກັບຊ່ວງສັນຍານທີ່ເປັນໄປໄດ້ຂອງຄ່າຄວາມຕ້ານ ຫຼື ຄ່າປະຈຸລີ.
- ຢືນຢັນປະເພດສັນຍານເອນໂຄດເດີ, ການຈັດສັນເສັ້ນທາງ, ແລະ ຂອບເຂດການຈັດຫາພະລັງງານ 15 V 150 mA.
- ເລືອກການປະເມີນ PTC ຫຼື KTY84 ເພື່ອໃຫ້ເໝາະສົມກັບເซັນເຊີຂອງມໍເຕີທີ່ເຊື່ອມຕໍ່.
- ເພີ່ມ EB2 ເທົ່ານັ້ນເມື່ອຕ້ອງການໄອເຄີບິດທີ່ລ່ອຍຕົວ ຫຼື ຕິດຕັ້ງຈຸດປ່ຽນແປງຂອງຮີເລ.
- ກັບຄືນການຈັດສົ່ງ BICO ແລະ ຢືນຢັນຂໍ້ມູນທັງສອງຊุดກ່ອນຈະນຳເຄື່ອງຂັບເຄື່ອນກັບຄືນໄປໃຊ້ງານ.
Siemens · SIMOVERT MASTERDRIVES ການຄວບຄຸມເວັກເຕີ
6SE7090-0XX84-0AB0 CUVC ໜ່ວຍຄວບຄຸມເວັກເຕີ
Siemens 6SE7090-0XX84-0AB0 ແມ່ນ CUVC ໜ່ວຍຄວບຄຸມເວັກເຕີສຳລັບຊຸດຜະລິດຕະພັນ SIMOVERT MASTERDRIVES. ມັນປະກອບດ້ວຍການປະມວນຜົນການຄວບຄຸມເຄື່ອງຂັບເຄື່ອນ ແລະ ຕາມເທີມິນານດິຈິຕອນ ແລະ ອານາໂລກ, ການສື່ສານລຳດັບ, ການປ້ອນຂໍ້ມູນຈາກເຄື່ອງວັດແທກ HTL ແລະ ການປະເມີນອຸນຫະພູມຂອງເຄື່ອງຈັກ. ໜ່ວຍຄວບຄຸມນີ້ຖືກໃຊ້ເປັນແຜ່ນຄວບຄຸມສູນກາງໃນເຄື່ອງປ່ຽນແປງ MASTERDRIVES ທີ່ເຂົ້າກັນໄດ້. ການປ່ຽນແທນຕ້ອງຮັກສາຊຸດຄ່າພາລາມິເຕີຂອງເຄື່ອງຂັບເຄື່ອນ ແລະ ຢືນຢັນການຈັດສຳເນີງຂອງເທີມິນາລ X101, X102 ແລະ X103 ເນື່ອງຈາກການຈັດສຳເນີງສັນຍານ CUVC ຕ່າງຈາກຮຸ່ນ CU2 ກ່ອນໆ.
ສັງເກດຢ່າງວ່ອງໄວ
| ຍີ່ຫໍ້ | Siemens |
|---|---|
| ຮຸ່ນ | 6SE7090-0XX84-0AB0 |
| ປະເພດຜະລິດຕະພັນ | ໜ່ວຍຄວບຄຸມເວັກເຕີ |
| ຟັງຊັນຫຼັກ | ປະຕິບັດການຄວບຄຸມເວັກເຕີ້ ແບບເປີດ-ຫວງ (open-loop) ແລະ ປິດ-ຫວງ (closed-loop) ສຳລັບຕົວແປງ SIMOVERT MASTERDRIVES |
| ການນຳໃຊ້ ຫຼື ຊຸດທີ່ເຂົ້າກັນໄດ້ | ລະບົບຂັບຂອງ SIMOVERT MASTERDRIVES ທີ່ໃຊ້ການຄວບຄຸມເວັກເຕີ້ |
ບໍດຄວບຄຸມທີ່ຖືກຕ້ອງ
ຕ້ອງຈັບຄູ່ເລກບົດສິນຄ້າ 0AB0 ທັງໝົດ ແລະ ຟັງຊັນຄວບຄຸມເວັກເຕີ້ CUVC ກ່ອນຈະປ່ຽນບໍດ
ການຍ້າຍຂ້າງຕໍ່
ບັນທຶກການເຊື່ອມຕໍ່ຂອງ X101, X102 ແລະ X103 ເນື່ອງຈາກຂ້າງຕໍ່ຂອງ CU2 ແລະ CUVC ບໍ່ໄດ້ຈັດຕັ້ງໃນລຳດັບດຽວກັນ
ການກູ້ຄືນຄ່າພາລາມີເຕີ
ສຳຮອງຊຸດຄ່າພາລາມີເຕີຂອງເຄື່ອງຂັບ ແລະ ຢືນຢັນການຕັ້ງຄ່າ BICO, ຊ່ວງຄ່າອານາໂລກ, ເຄື່ອງວັດແທກຄວາມໄວ (encoder) ແລະ ເຊັນເຊີອຸນຫະພູມກ່ອນຈະຖອດອອກ
ຂໍ້ມູນທົ່ວໄປຂອງຜະລິດຕະພັນ
Siemens 6SE7090-0XX84-0AB0 ແມ່ນ CUVC ໜ່ວຍຄວບຄຸມເວັກເຕີສຳລັບຊຸດຜະລິດຕະພັນ SIMOVERT MASTERDRIVES. ມັນປະກອບດ້ວຍການປະມວນຜົນການຄວບຄຸມເຄື່ອງຂັບເຄື່ອນ ແລະ ຕາມເທີມິນານດິຈິຕອນ ແລະ ອານາໂລກ, ການສື່ສານລຳດັບ, ການປ້ອນຂໍ້ມູນຈາກເຄື່ອງວັດແທກ HTL ແລະ ການປະເມີນອຸນຫະພູມຂອງເຄື່ອງຈັກ. ໜ່ວຍຄວບຄຸມນີ້ຖືກໃຊ້ເປັນແຜ່ນຄວບຄຸມສູນກາງໃນເຄື່ອງປ່ຽນແປງ MASTERDRIVES ທີ່ເຂົ້າກັນໄດ້. ການປ່ຽນແທນຕ້ອງຮັກສາຊຸດຄ່າພາລາມິເຕີຂອງເຄື່ອງຂັບເຄື່ອນ ແລະ ຢືນຢັນການຈັດສຳເນີງຂອງເທີມິນາລ X101, X102 ແລະ X103 ເນື່ອງຈາກການຈັດສຳເນີງສັນຍານ CUVC ຕ່າງຈາກຮຸ່ນ CU2 ກ່ອນໆ.
ໃຫ້ໜ້າທີ່ຄວບຄຸມເວັກເຕີ້ ແບບເປີດ-ຫວງ ແລະ ປິດ-ຫວງ ຢູ່ສ່ວນກາງ ສຳລັບຕົວແປງ MASTERDRIVES Vector Control ທີ່ເຂົ້າກັນໄດ້. ຈັດການການປ້ອນ-ສົ່ງດິຈິຕອນ (digital I/O), ຊ່ວງປ້ອນອານາໂລກສອງຊ່ວງ, ຊ່ວງສົ່ງອານາໂລກສອງຊ່ວງ ແລະ ການສື່ສານລຳດັບ (serial communication) ໃນບໍດເບື້ອງ. ຮັບສັນຍານຈາກເຄື່ອງວັດແທກຄວາມໄວ (pulse-encoder) ແບບ HTL ທີ່ເປັນບວກເທົ່າດຽວ (unipolar) ແລະ ສັນຍານປ້ອນຄວາມຮ້ອນຂອງມໍເຕີ ແບບ PTC ຫຼື KTY84
ຟັງຊັ່ນສຳຄັນ
ການຄວບຄຸມໄດເວີເວັກເຕີ
ໃຫ້ບໍລິການຄວບຄຸມເປີດ (open-loop) ແລະ ປິດ (closed-loop) ສູນກາງສຳລັບຕົວປ່ຽນ MASTERDRIVES Vector Control ທີ່ເຂົ້າກັນໄດ້.
ສິ່ງຕໍ່ເຊື່ອມສັນຍານທີ່ບູລິການເຂົ້າກັນໄດ້
ຈັດການການປ້ອນ-ສົ່ງດິຈິຕອນ (digital I/O), ຊ່ອງສັນຍານປ້ອນແອນາລົກສອງຊ່ອງ, ຊ່ອງສັນຍານສົ່ງແອນາລົກສອງຊ່ອງ ແລະ ການສື່ສານລຳດັບ (serial communication) ໃນແຜ່ນບ່ອນເບື້ອງຕົ້ນ.
ການປະມວນຜົນສັນຍານກັບຄືນຈາກມໍເຕີ
ຮັບສັນຍານເອນໂຄດເດີ HTL ພຽງດ້ານດຽວ (unipolar) ແລະ ສັນຍານກັບຄືນອຸນຫະພູມມໍເຕີ ປະເພດ PTC ຫຼື KTY84.
ຂໍ້ມູນເທັກນິກທາງການ
| ການສື່ສານເພື່ອການບໍລິການ | ສິ່ງຕໍ່ເຊື່ອມລຳດັບ RS232 ຫຼື RS485 ສຳລັບຄອມພິວເຕີ ຫຼື ແຜ່ນຄວບຄຸມຜູ້ປະຕິບັດ (OP1S) |
|---|---|
| ອິນເຕີເຟສ USS | ສິ່ງຕໍ່ເຊື່ອມລຳດັບທີສອງທີ່ X101 ໂດຍໃຊ້ RS485 ສອງເສັ້ນ; USS ສີ່ເສັ້ນບໍ່ຖືກສະໜັບສະໜູນ |
| ເຄື່ອງອັດຕະໂນມັດ 24 V | 24 V DC, ສູງສຸດ 150 mA ຢູ່ທີ່ຂາເຂົ້າ X101 ຂາ 1 ແລະ 2 |
| ຊ່ອງດິຈິຕອນທີ່ສາມາດສົ່ງຜ່ານໄດ້ທັງສອງທິດທາງ | DIO1 ເຖິງ DIO4 ຢູ່ທີ່ຂາເຂົ້າ X101 ຂາ 3 ເຖິງ 6 |
| ຂາເຂົ້າດິຈິຕອນທີ່ເປັນເອກະລັກ | DI5 ເຖິງ DI7 ຢູ່ທີ່ຂາເຂົ້າ X101 ຂາ 7 ເຖິງ 9 |
| ລັກສະນະຂາອອກດິຈິຕອນ | ເຂົ້າກັນໄດ້ກັບ SIMATIC; ຂາອອກດິຈິຕອນທີ່ເປັນອິດສະຫຼະຕ້ອງໃຊ້ບໍດ EB2 ເພີ່ມເຕີມ |
| ແຫຼ່ງຈ່າຍອ້າງອີງແອນາລົກ | +10 V ແລະ -10 V, ຄື່ນຶ່ງ 5 mA ຢູ່ທີ່ຂາເຂົ້າ X102 ຂາ 13 ແລະ 14 |
| ຈຳນວນຂາເຂົ້າແອນາລົກ | ສອງຊ່ອງທີ່ເທີມິນາລ໌ X102 ເບີ 15/16 ແລະ 17/18 |
| ຂອບເຂດສັນຍານແອນາລອກທີ່ປ້ອນໄດ້ | ເລືອກໄດ້ລະຫວ່າງ ±10 V ຫຼື ±20 mA |
| ການປະເມີນຄ່າຂໍ້ມູນເຂົ້າແບບອານາໂລກ | ແບບບີໂປລາ, ອຸນິໂປລາ ຫຼື 4 ເຖິງ 20 mA |
| ການວິເຄາະບັນຫາວົງຈອນໄຟຟ້າ | ສາມາດເປີດການຕິດຕາມການຫັກຂອງລວດໄດ້ສຳລັບການປະເມີນຄ່າ 4 ເຖິງ 20 mA |
| ປະລິມານຂໍ້ມູນອອກແບບອານາໂລກ | ສອງຊ່ອງທີ່ເທີມິນາລ໌ X102 ເບີ 19/20 ແລະ 21/22 |
| ຂອບເຂດສັນຍານອານາໂລກທີ່ອອກ | ເລືອກໄດ້ລະຫວ່າງ ±10 V ຫຼື 0 ເຖິງ 20 mA |
| ອິນເຕີເຟດ ເຄື່ອງຫາລະດັບ | ເອນໂຄດເດີແບບ HTL ທີ່ມີສັນຍານ A, B, ສັນຍານສູນ ແລະ ສັນຍານການຕິດຕາມຢູ່ເທີມິນາລ໌ X103 |
| ແຫຼ່ງຈ່າຍພະລັງງານໃຫ້ເຄື່ອງວັດແທກ | 15 V DC, ສູງສຸດ 150 mA ຢູ່ທີ່ເທີມິນາລ໌ 28 ຂອງ X103 |
| ເຊັນເຊີອຸນຫະພູມຂອງມໍເຕີ | ການປ້ອນຂໍ້ມູນ PTC ຫຼື KTY84 ໃນເທີມິນາລ໌ 29 ແລະ 30 ຂອງ X103 |
| ຊຸດຂໍ້ມູນ BICO | ເລືອກໃຊ້ຊຸດຂໍ້ມູນ BICO ໄດ້ 2 ຊຸດ |
| ເຄື່ອງອອກແບບປ່ຽນແປງໄດ້ຢ່າງເສຖຽນ | ຕ້ອງໃຊ້ບໍດ EB2 ເປັນສ່ວນຂະຫຍາຍ |
ຄໍາ ຖາມ ທີ່ ມັກ ຖາມ
6SE7090-0XX84-0AB0 ສາມາດໃຊ້ຕຳແໜ່ງເທີມິນາລ໌ດຽວກັນກັບບໍດ CU2 ລຸ້ນເກົ່າໄດ້ຫຼືບໍ່?
ບໍ່, ການປ່ຽນຈາກ CU2 ໄປເປັນ CUVC ຕ້ອງມີການຈັດຕັ້ງເທີມິນາລ໌ໃໝ່ ແລະ ການທบทวนພາລາມິເຕີ ແທນທີ່ຈະເປັນການເຊື່ອມຕໍ່ແບບທີ່ຕຳແໜ່ງຕໍ່ຕຳແໜ່ງ.
ເອັນໂຄເດີໃດທີ່ຂ້ອຍສາມາດຕໍ່ກັບ 6SE7090-0XX84-0AB0 ໄດ້?
ໃຊ້ເອັນໂຄເດີພັລສ໌ HTL ອູນິໂພລາ ທີ່ມີສັນຍານ A, B, zero ແລະ ສັນຍານຕິດຕາມ ແລະ ຢູ່ພາຍໃນຂອບເຂດການສະໜອງ 15 V 150 mA
ຊ່ວງສັນຍານເຂົ້າແອນາລັອກໃດທີ່ມີຢູ່ໃນ 6SE7090-0XX84-0AB0?
ສັນຍານເຂົ້າແອນາລັອກແຕ່ລະຊ່ອງສາມາດປ່ຽນໄດ້ສຳລັບ ±10 V ຫຼື ±20 mA ແລະ ປະເມີນຄ່າເປັນ ບີໂພລາ, ອູນິໂພລາ ຫຼື 4 ຫາ 20 mA
6SE7090-0XX84-0AB0 ສາມາດກວດພົບວົງຈອນສັນຍານເຂົ້າ 4 ຫາ 20 mA ແຕກ ໄດ້ບໍ່?
ແມ່ນແລ້ວ, ການຕິດຕາມການແຕກຂອງສາຍສາມາດເປີດໃຊ້ງານໄດ້ເມື່ອຊ່ອງຖືກຕັ້ງຄ່າສຳລັບການປະເມີນຄ່າ 4 ຫາ 20 mA
ເຊັນເຊີວັດຖຸສູງຕໍ່າຂອງມໍເຕີໃດທີ່ເຮັດວຽກກັບ 6SE7090-0XX84-0AB0?
ສັນຍານເຂົ້າວັດຖຸສູງຕໍ່າຂອງມໍເຕີຮັບເອົາເຊັນເຊີ PTC ຫຼື KTY84 ດ້ວຍການຕັ້ງຄ່າພາລາມິເຕີທີ່ສອດຄ່ອງ
6SE7090-0XX84-0AB0 ສະໜັບສະໜູນການສື່ສານ USS ສີ່ເສັ້ນ ບໍ່?
ບໍ່, ອິນເຕີເຟດ USS ທີ່ຕິດຕັ້ງຢູ່ໃນໃຊ້ RS485 ສອງເສັ້ນ ແລະ ບໍ່ສະໜັບສະໜູນ USS ສີ່ເສັ້ນ
ເມື່ອໃດທີ່ 6SE7090-0XX84-0AB0 ຕ້ອງການບ່ອນຂະຫຍາຍ EB2?
ໃຊ້ EB2 ເມື່ອການນຳໃຊ້ຕ້ອງການສັນຍານດິຈິຕອລທີ່ເປັນອິດສະຫຼະ ຫຼື ສັນຍານຮີເລ ທີ່ເປັນອິດສະຫຼະ.