EN




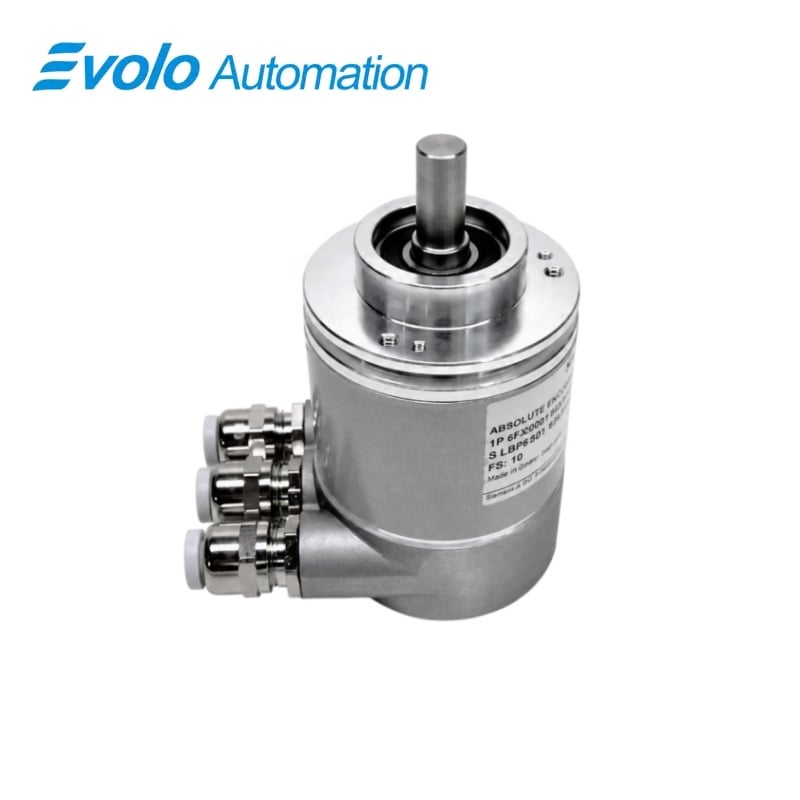
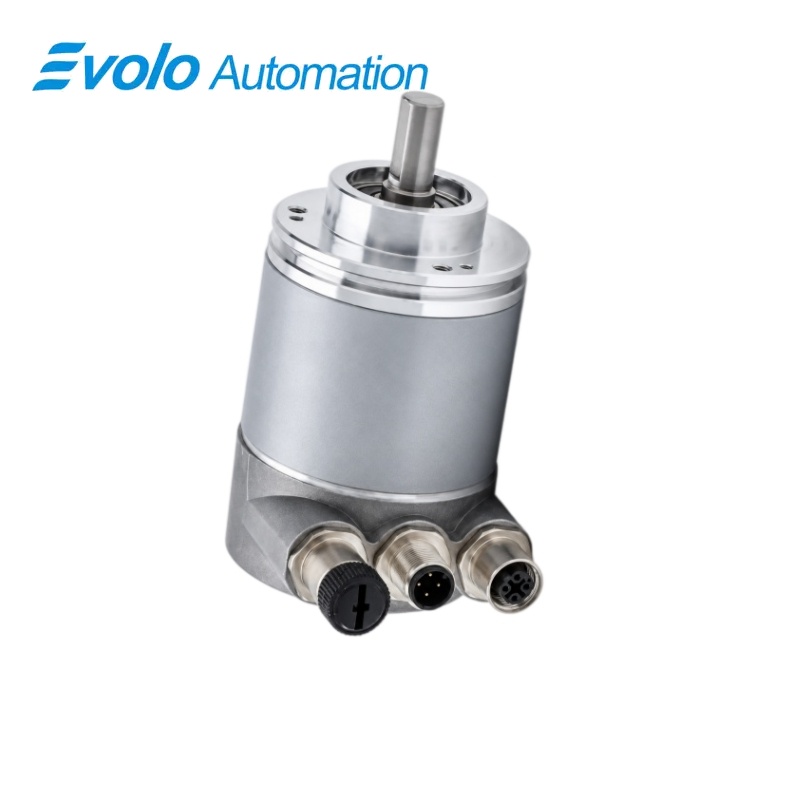
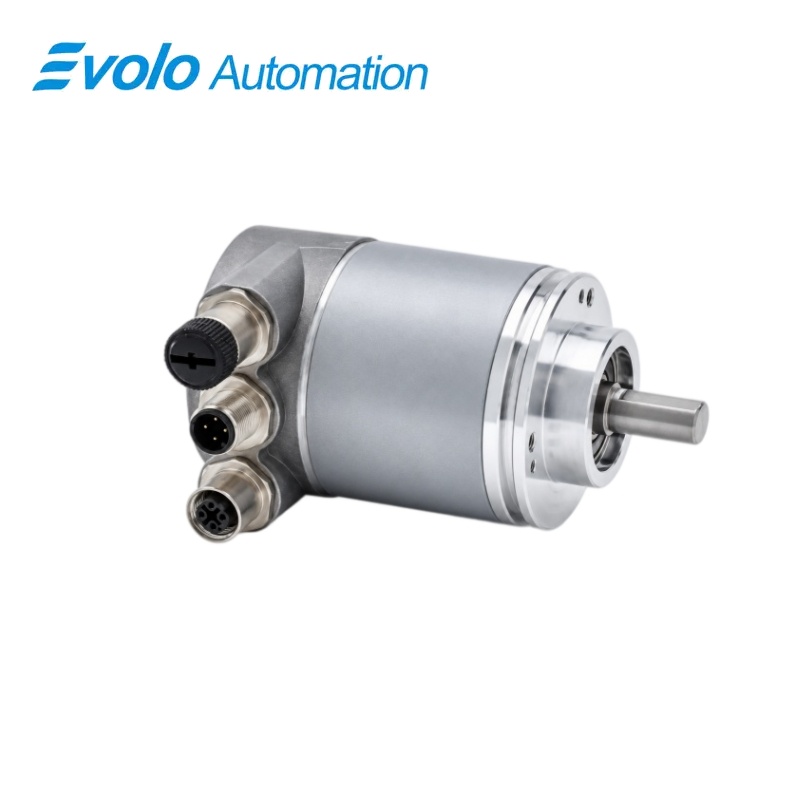
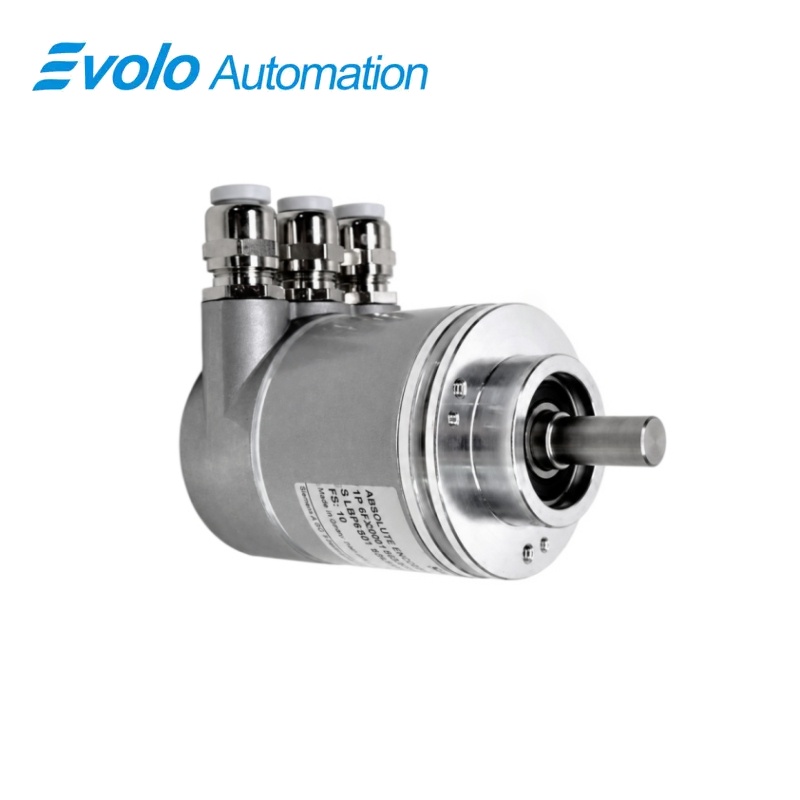
ซีเมนส์ 6FX2001-5QN13 เอนโค้ดเดอร์แบบสัมบูรณ์แบบหมุนรอบเดียว ความละเอียด 16 บิต รองรับ PROFINET
ผู้ผลิต: Siemens
สภาพ: ของใหม่
ระยะเวลาจัดส่ง: มีสินค้าพร้อมจำหน่าย
ต้นกำเนิด: เยอรมนี
การรับประกัน : 12 เดือน
อีเมล [email protected]
วอตส์แอป: +86-18150117685
- ภาพรวม
- รุ่นยอดนิยม
- สินค้าที่แนะนำ
ภาพรวม
- ยืนยันการกำหนดค่าอุปกรณ์ PROFINET และโหมดการทำงานแบบ RT หรือ IRT ที่ต้องการ
- ตรวจสอบภาระที่กระทำต่อเพลาในแนวแกนและแนวรัศมีเทียบกับการจัดเรียงของข้อต่อเครื่องจักร
- ตรวจสอบระดับการป้องกันของตัวเรือนและบริเวณที่เพลาเข้ามา เพื่อให้เหมาะสมกับสภาพแวดล้อมในการติดตั้ง
เอนโค้ดเดอร์ควบคุมการเคลื่อนที่ของซีเมนส์
ซีเมนส์ 6FX2001-5QN13 เอนโค้ดเดอร์แบบสัมบูรณ์แบบหมุนรอบเดียว ความละเอียด 16 บิต รองรับ PROFINET
เอนโค้ดเดอร์ตำแหน่งสัมบูรณ์แบบหมุนรอบเดียว ความละเอียด 16 บิต พร้อมฟลานจ์ยึดแน่น เพลาขนาด 10 มม. และการเชื่อมต่อผ่านโปรไฟล์ PROFINET IO RT/IRT
ภาพรวม
| แบรนด์ | ซีเมนส์ |
|---|---|
| รุ่น | 6FX2001-5QN13 |
| ประเภทสินค้า | เอนโค้ดเดอร์ตำแหน่งสัมบูรณ์ |
| ฟังก์ชันหลัก | ให้ข้อมูลย้อนกลับเกี่ยวกับตำแหน่งแกนเครื่องจักร |
| การใช้งาน | ระบบควบคุมการเคลื่อนที่อุตสาหกรรม |
การจับคู่เชิงกล
ตรวจสอบให้แน่ใจว่าฟลานจ์ยึดแน่น เพลาขนาด 10 มม. และทิศทางของขั้วต่อ M12 แบบรัศมีถูกต้อง
การผสานเครือข่าย
ใช้พอร์ต PROFINET IRT จำนวนสองพอร์ตพร้อมโปรไฟล์เอนโค้ดเดอร์และโครงสร้างอุปกรณ์ที่ระบุไว้
การตรวจสอบสิ่งแวดล้อม
สังเกตระดับการป้องกัน IP แรงโหลดที่เพลา และช่วงอุณหภูมิในการทำงานตั้งแต่ -40 ถึง +85 °C
ภาพรวมสินค้า
เอนโค้ดเดอร์แบบสัมบูรณ์นี้ให้ข้อมูลตำแหน่งแบบหมุนรอบเดียวผ่าน PROFINET IO พร้อมรองรับโหมด RT และ IRT
ผลิตภัณฑ์นี้รวมระบบวัดความละเอียด 16 บิต เข้ากับปลอกยึดแบบคลัตช์ เพลาขนาด 10 มม. การเชื่อมต่อแบบเรเดียลที่ใช้ขั้ว M12 รวมทั้งพารามิเตอร์สำหรับตั้งค่าเริ่มต้นและทิศทางการนับที่ปรับเปลี่ยนได้
ฟังก์ชันหลัก
การให้ข้อมูลตำแหน่งแบบสัมบูรณ์
รายงานตำแหน่งของเพลาเป็นค่าสัมบูรณ์แบบหมุนรอบเดียวในรูปแบบ 16 บิต โดยไม่จำเป็นต้องใช้การนับอ้างอิงแบบอินครีเมนทัล
อีเทอร์เน็ตอุตสาหกรรมแบบเรียลไทม์
รองรับ PROFINET IO ทั้งโหมด RT และ IRT เพื่อการสื่อสารกับเอนโค้ดเดอร์อย่างแน่นอน
การติดตั้งเบื้องต้นที่ปรับพารามิเตอร์ได้
สามารถปรับพารามิเตอร์สำหรับการตั้งค่าเริ่มต้นและทิศทางการนับให้สอดคล้องกับแกนเครื่องจักร
ข้อมูลจำเพาะอย่างเป็นทางการ
| โลตติจ์การทํางาน | 10 ถึง 30 โวลต์ ดีซี |
|---|---|
| อินเทอร์เฟซการสื่อสาร | โปรไฟเนท ไอโอ พร้อมอาร์ที และ ไออาร์ที |
| อัตราการส่งข้อมูลของอุตสาหกรรมอีเธอร์เน็ต | 100 เมกะบิต/วินาที |
| การเชื่อมต่อเครือข่าย | พอร์ตเอ็ม12 แบบ 4 พิน สองช่องสำหรับโปรไฟเนท |
| การเชื่อมต่อพลังงาน | ขั้วต่อเอ็ม12 แบบ 4 พินหนึ่งตัว |
| ทิศทางของหัวต่อ | ระดับระดับ |
| ความละเอียดตำแหน่ง | 16 บิตแบบซิงเกิลเทิร์น |
| เส้นผ่าศูนย์กลางแกน | 10 มิลลิเมตร |
| ความเร็วสูงสุดที่ความแม่นยำ ±1 LSB | 5,800 รอบต่อนาที |
| ความเร็วทางกลไกสูงสุด | 12,000 รอบต่อนาที |
| การป้องกันตัวเรือน | IP67 |
| การป้องกันการเข้าสู่เพลา | IP64 |
| อุณหภูมิในการทำงาน | -40 ถึง +85 °C |
| ความแม่นยำในการวางตำแหน่ง | ±79 ฟิลิปดา |
| ภาระที่เพลาสามารถรับได้สูงสุดที่ความเร็วไม่เกิน 6,000 รอบต่อนาที | แรงตามแนวแกน 40 นิวตัน และแรงตามแนวรัศมี 110 นิวตัน |
| การสั่นสะเทือนสูงสุด | 100 เมตรต่อวินาทีกำลังสอง ที่ความถี่ 55 ถึง 2,000 เฮิร์ตซ์ |
| แรงกระแทกสูงสุด | 1,000 เมตรต่อวินาทีกำลังสอง เป็นเวลา 6 มิลลิวินาที |
| น้ำหนักสุทธิ | 0.426 กิโลกรัม |
คำถามที่พบบ่อย
ควรเตรียมเพลาขนาดใดสำหรับรุ่น 6FX2001-5QN13
ใช้เพลาขนาด 10 มิลลิเมตร ที่สอดคล้องกับรูปทรงของฟลานจ์ยึดเอนโค้เดอร์
สามารถใช้รุ่น 6FX2001-5QN13 ในเครือข่าย PROFINET ที่รองรับ IRT ได้หรือไม่
ได้ ตัวเอนโค้เดอร์รองรับ PROFINET IO ทั้งแบบ RT และ IRT
แรงดันไฟฟ้าที่จ่ายให้กับ 6FX2001-5QN13 ควรเป็นเท่าใด?
จ่ายไฟฟ้ากระแสตรงที่มีการควบคุมไว้ที่ 10 ถึง 30 โวลต์ ผ่านขั้วต่อพลังงานแบบ M12 ที่ระบุไว้
ฉันควรป้องกันบริเวณที่เพลาเข้าสู่ตัวอุปกรณ์ 6FX2001-5QN13 อย่างไร?
วางแผนการติดตั้งโดยคำนึงถึงค่าการป้องกันฝุ่นและน้ำที่ระดับ IP64 สำหรับบริเวณที่เพลาเข้าสู่ตัวอุปกรณ์ ขณะที่ตัวเรือนโดยรวมมีค่าการป้องกันที่ระดับ IP67
สามารถเปลี่ยนทิศทางการนับของ 6FX2001-5QN13 ได้ในระหว่างขั้นตอนการเดินเครื่องหรือไม่?
ใช่ ทิศทางการนับและการตั้งค่าล่วงหน้าเป็นฟังก์ชันที่กำหนดค่าพารามิเตอร์ได้
ความเร็วสูงสุดที่ควรใช้เพื่อให้ได้ผลลัพธ์ที่แม่นยำกับ 6FX2001-5QN13 คือเท่าใด?
ใช้ความเร็วสูงสุดที่ 5,800 รอบต่อนาที เมื่อต้องรักษาเงื่อนไขความแม่นยำที่ ±1 LSB
ควรตรวจสอบโหลดชนิดใดก่อนติดตั้ง 6FX2001-5QN13?
ที่ความเร็วสูงสุด 6,000 รอบต่อนาที ให้รักษาน้ำหนักที่กระทำต่อเพลาไว้ไม่เกิน 40 นิวตันในแนวแกน และไม่เกิน 110 นิวตันในแนวรัศมี