EN




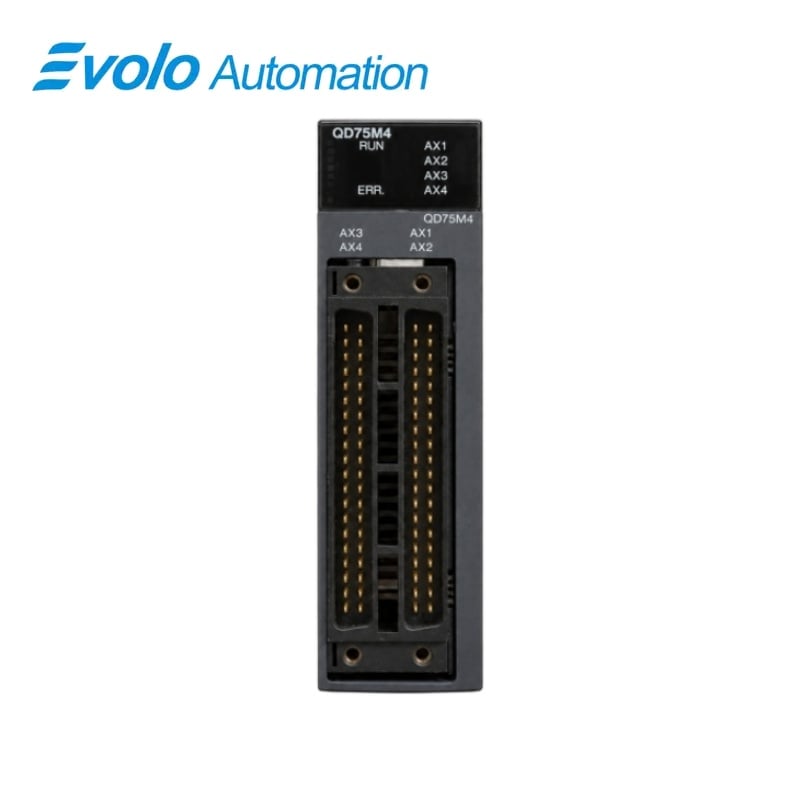
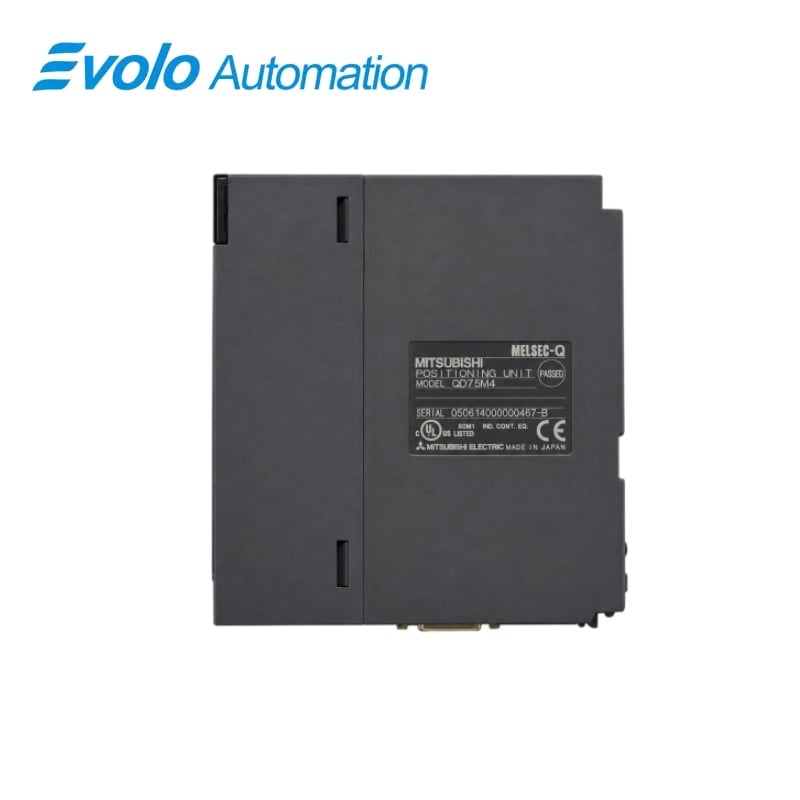
Module de positionnement à quatre axes SSCNET MELSEC-Q Mitsubishi Electric QD75M4
Fabricant : Mitsubishi Electric
État : Neuf
Délai de livraison : En stock
Origine : Japon
Garantie : 12 mois
E-mail : [email protected]
whatsApp : +86-18150117685
- Aperçu
- Modèles les plus vendus
- Produits recommandés
Aperçu
- Utiliser les combinaisons amplificateur/câble SSCNET spécifiées pour le QD75M.
- Préparer GX Configurator-QP et une connexion d’ingénierie PLC adaptée.
- Allouer 32 points d’E/S à fonction intelligente.
- Commander séparément l’A6CON1, l’A6CON2, l’A6CON3 ou l’A6CON4.
- Conserver le câblage SSCNET dans la limite globale de 30 m.
- Fournir des circuits d’arrêt d’urgence et de verrouillage externes, et mettre en service les mouvements à une vitesse faible et contrôlée.
Module de positionnement à quatre axes QD75M4 MELSEC-Q sur réseau SSCNET
Module de positionnement à quatre axes utilisant le réseau SSCNET, avec interpolation linéaire et circulaire, ainsi que données de positionnement sauvegardées en mémoire flash.
En un coup d’œil
| Marque | Mitsubishi Electric |
|---|---|
| Modèle | QD75M4 |
| Type de produit | Module de positionnement intelligent |
| Fonction principale | Contrôle du positionnement servo coordonné |
| Application | Postes de commande de mouvement MELSEC-Q |
Mouvement coordonné
Prend en charge l’interpolation linéaire sur deux, trois ou quatre axes.
Données de mouvement stockées
Fournit 600 éléments de données de positionnement par axe.
Réseau servo
Relie les amplificateurs servo pris en charge via SSCNET.
Aperçu du produit
QD75M4 assure le positionnement à quatre axes via SSCNET pour un système de commande MELSEC-Q.
Le module intègre le contrôle point à point, le contrôle de trajectoire et le contrôle lié à la vitesse, ainsi que les fonctions de retour à l’origine machine et de déplacement manuel, tandis que les paramètres et les données de positionnement peuvent être conservés dans la mémoire flash ROM.
Fonctions clés
Positionnement interpolé
Interpolation linéaire à deux, trois et quatre axes, ainsi qu’interpolation circulaire à deux axes, permettant un déplacement coordonné de la machine.
Profils de mouvement et fonctionnement manuel
L’accélération/décélération en forme de trapèze ou en forme de S complète la commande de vitesse, le retour à l’origine, le fonctionnement JOG et le pilotage par générateur de pulsions manuel.
Préparation et sauvegarde des données
GX Configurator-QP et le programme PLC peuvent préparer les données de positionnement et les paramètres ; les données de positionnement et les données de démarrage par bloc peuvent être stockées dans la mémoire flash ROM.
Spécifications officielles
| Axes contrôlés | 4 |
|---|---|
| Interpolation | linéaire à 2, 3 ou 4 axes ; circulaire à 2 axes |
| Modes de commande | PTP, trajectoire, vitesse, commutation vitesse-position et commutation position-vitesse |
| Unités d’ingénierie | mm, pouce, degré ou PLS |
| Capacité des données de positionnement | 600 éléments par axe |
| Commande de vitesse linéaire | 0,01–20 000 000,00 mm/min |
| Commande de vitesse en unités d’impulsions | 1–10 000 000 PLS/s |
| Profils d’accélération et de décélération | Trapézoïdal ou en forme de S |
| Temps d’accélération et de décélération | 1–8 388 608 ms ; 4 profils pour chacun |
| Temps de décélération pour arrêt brutal | 1–8 388 608 ms |
| Support de sauvegarde des données | ROM flash pour les paramètres, les données de positionnement et les données de démarrage par bloc |
| Nombre maximal d’écritures en flash | 100 000 écritures |
| Connecteur de câblage externe | 40 broches |
| Longueur maximale globale du câble SSCNET | 30 m |
| Consommation interne de courant | 0,40 A à 5 V CC |
| Points E/S occupés | 32 points de module à fonction intelligente |
| Dimensions (L × H × P) | 27,4 × 98 × 90 mm |
| Poids | 0,16 KG |
Questions fréquemment posées
Le module QD75M4 peut-il effectuer une interpolation des quatre axes simultanément ?
Le module prend en charge l’interpolation linéaire à quatre axes, ainsi que l’interpolation linéaire à deux et à trois axes et l’interpolation circulaire à deux axes.
Quel outil de configuration dois-je préparer pour le QD75M4 ?
Utilisez GX Configurator-QP pour configurer et gérer les paramètres de positionnement et les données du module.
Quel connecteur est requis pour les signaux externes du QD75M4 ?
Utilisez un connecteur externe A6CON1, A6CON2, A6CON3 ou A6CON4, vendu séparément.
Le QD75M4 peut-il être connecté à un amplificateur MR-J2S-B ?
La connexion SSCNET à un amplificateur MR-J2S-B utilise un câble MR-J2HBUS de longueur appropriée.
Quelle quantité d’espace E/S PLC dois-je réserver pour le QD75M4 ?
Allouez 32 points en tant que module à fonction intelligente dans l’affectation E/S.
Comment conserver la configuration de mouvement du QD75M4 sans pile ?
Enregistrez les paramètres, les données de positionnement et les données de démarrage par bloc dans la mémoire flash ROM du module.
Quelle longueur maximale peut avoir le câblage SSCNET connecté au QD75M4 ?
Conserver la longueur totale du câble SSCNET à moins de 30 m.