EN



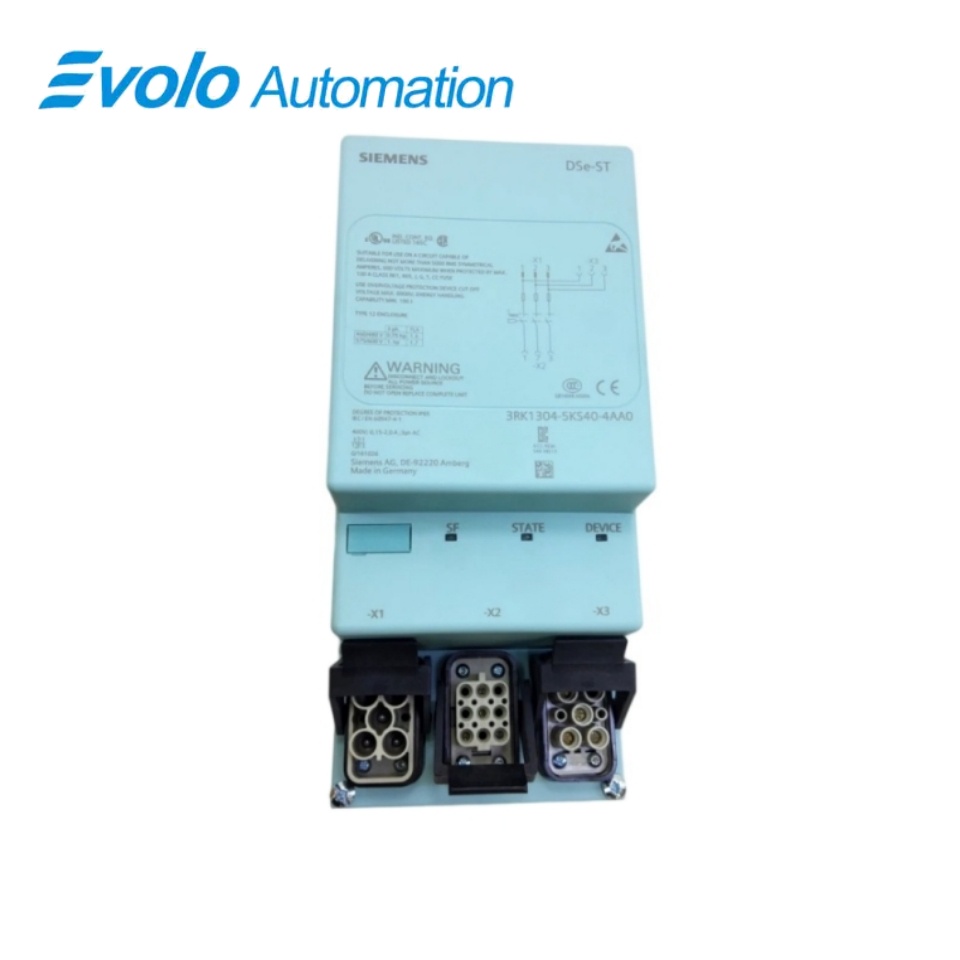
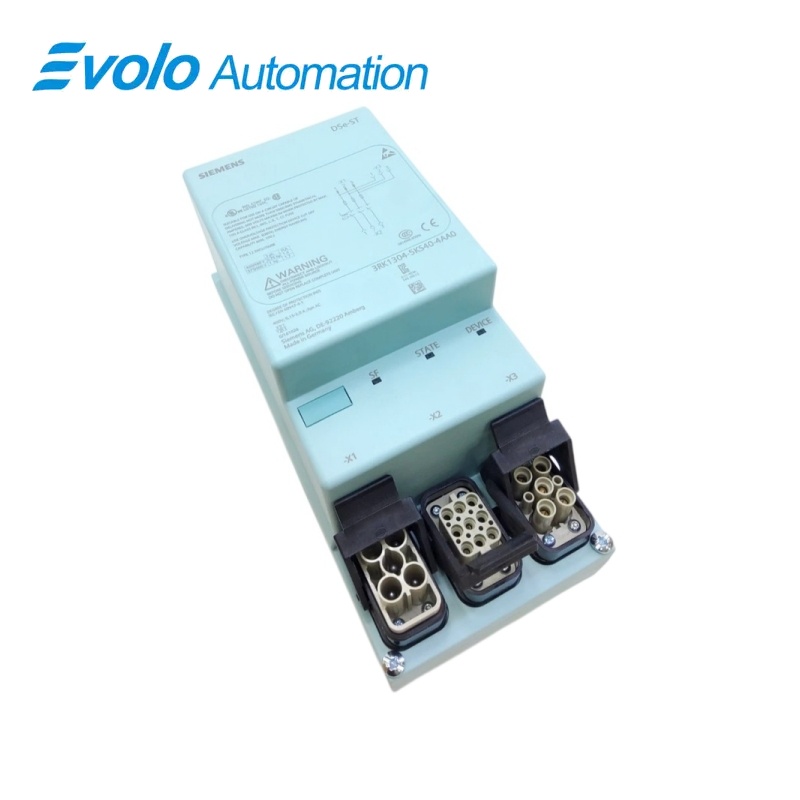
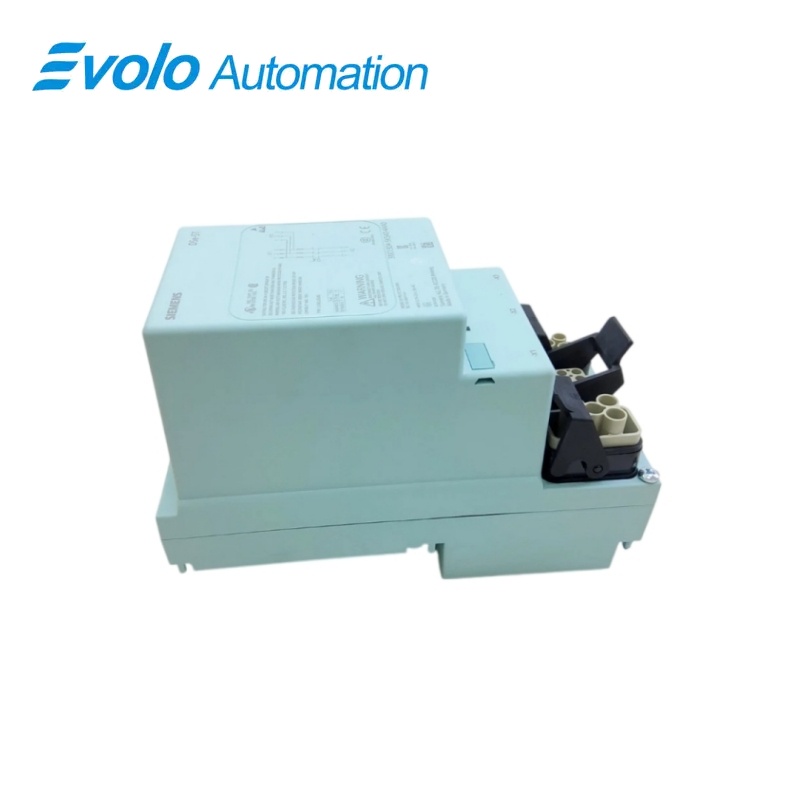
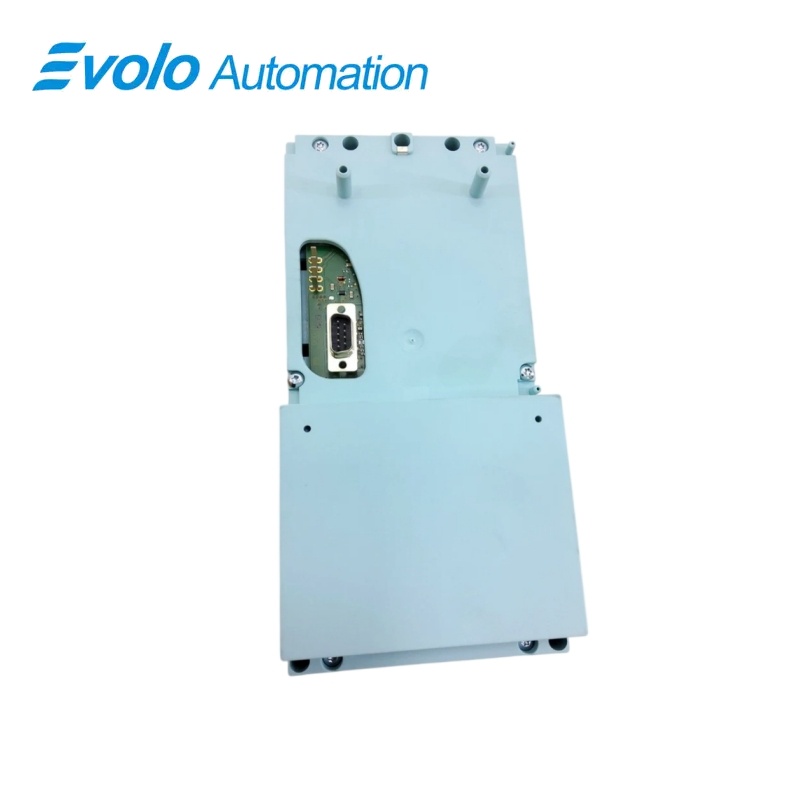
Siemens ET 200pro 3RK1304-5KS40-4AA0 DSe ไดเรกต์สตาร์ทเตอร์
ผู้ผลิต: Siemens
สภาพ: ของใหม่
ระยะเวลาจัดส่ง: มีสินค้าพร้อมจำหน่าย
ต้นกำเนิด: เยอรมนี
การรับประกัน : 12 เดือน
อีเมล [email protected]
วอตส์แอป: +86-18150117685
- ภาพรวม
- รุ่นยอดนิยม
- สินค้าที่แนะนำ
ภาพรวม
- ใช้มอเตอร์ที่อยู่ภายในขีดจำกัดกระแสและกำลังที่ระบุ
- จับคู่ตำแหน่งของสตาร์ทเตอร์ให้ตรงกับการตั้งค่าสถานี ET 200pro
- จัดหาแหล่งจ่ายไฟควบคุมแบบ 24 V DC ที่มีเอกสารรับรอง
- รักษาการตั้งค่ากระแสของมอเตอร์และสายไฟเฟสไว้ตามเดิมก่อนเปลี่ยนชิ้นส่วน
- ทดสอบทิศทางการหมุนและการตอบสนองต่อภาวะโหลดเกินหลังจากดำเนินการติดตั้งเสร็จสิ้น
ซีเมนส์ · ซิมาติก เอที 200โปร
สตาร์ทเตอร์มอเตอร์โดยตรงแบบมาตรฐานรุ่น 3RK1304-5KS40-4AA0 DSe
3RK1304-5KS40-4AA0 ของซีเมนส์เป็นสตาร์ทเตอร์โดยตรงแบบมาตรฐาน ET 200pro DSe ที่มีช่วงปรับค่ากระแสได้ตั้งแต่ 0.15 ถึง 2 แอมแปร์ สำหรับมอเตอร์สามเฟสสูงสุด 0.9 กิโลวัตต์ ที่แรงดัน 400 โวลต์
ภาพรวม
| แบรนด์ | ซีเมนส์ |
|---|---|
| รุ่น | 3RK1304-5KS40-4AA0 |
| ประเภทสินค้า | สตาร์ทเตอร์มอเตอร์โดยตรงแบบกระจายศูนย์ |
| ฟังก์ชันหลัก | เปิด-ปิดและป้องกันมอเตอร์สามเฟส โดยมีระบบป้องกันโหลดเกินแบบอิเล็กทรอนิกส์ที่ปรับค่าได้ บนสถานี ET 200pro |
| แอปพลิเคชันหรือซีรีส์ที่ใช้งานร่วมกันได้ | ขับเคลื่อนสายพานลำเลียง ระบบจัดการวัสดุ และเครื่องจักรแบบกระจายศูนย์ โดยใช้สถานี SIMATIC ET 200pro |
การสตาร์ทมอเตอร์โดยตรง
เปิด-ปิดมอเตอร์สามเฟสโดยตรงผ่านวงจรหลักแบบอิเล็กโทรเมคานิคอล
การป้องกันอิเล็กทรอนิกส์
ตั้งค่ากระแสของมอเตอร์ภายในช่วงปรับได้ 0.15 ถึง 2 แอมแปร์
การติดตั้งแบบกระจาย
รวมสตาร์ทเตอร์เข้ากับสถานี ET 200pro ที่อยู่ใกล้มอเตอร์
ภาพรวมสินค้า
3RK1304-5KS40-4AA0 ของซีเมนส์เป็นสตาร์ทเตอร์โดยตรงแบบมาตรฐาน ET 200pro DSe ที่มีช่วงปรับค่ากระแสได้ตั้งแต่ 0.15 ถึง 2 แอมแปร์ สำหรับมอเตอร์สามเฟสสูงสุด 0.9 กิโลวัตต์ ที่แรงดัน 400 โวลต์
หน่วยนี้รวมฟังก์ชันการสตาร์ทโดยตรงและการป้องกันมอเตอร์แบบอิเล็กทรอนิกส์ไว้ในโมดูลแบบกระจายเพียงหนึ่งตัว ช่วงกระแสที่ปรับได้ครอบคลุมมอเตอร์สามเฟสขนาดเล็กจนถึงขีดจำกัดกำลังที่ระบุไว้ในเอกสาร ทั้งอินเทอร์เฟซเชิงกลและอินเทอร์เฟซเชิงไฟฟ้าออกแบบมาสำหรับสถานี I/O แบบกระจายที่มีโครงสร้างโมดูลาร์
ฟังก์ชันหลัก
ฟังก์ชันสตาร์ทเตอร์แบบคอมแพกต์
หน่วยนี้รวมฟังก์ชันการสตาร์ทโดยตรงและการป้องกันมอเตอร์แบบอิเล็กทรอนิกส์ไว้ในโมดูลแบบกระจายเพียงหนึ่งตัว
ครอบคลุมมอเตอร์หลากหลายขนาด
ช่วงกระแสที่ปรับได้ครอบคลุมมอเตอร์สามเฟสขนาดเล็กจนถึงขีดจำกัดกำลังที่ระบุไว้ในเอกสาร
การผสานเข้ากับ ET 200pro
อินเทอร์เฟซเชิงกลและไฟฟ้าได้รับการออกแบบสำหรับสถานี I/O แบบกระจายที่มีลักษณะโมดูลาร์
ข้อมูลจำเพาะอย่างเป็นทางการ
| ประเภทสตาร์ทเตอร์ | DSe สแตนดาร์ด ไดเรกต์สตาร์ทเตอร์ |
|---|---|
| ขั้ววงจรหลัก | 3 |
| เทคโนโลยีการสลับสัญญาณ | คอนแทคเตอร์แบบอิเล็กโตรเมคานิคอล |
| ช่วงการตั้งค่าป้องกันโหลดเกิน | 0.15 ถึง 2 แอมแปร์ |
| การป้องกันมอเตอร์ | การป้องกันอิเล็กทรอนิกส์ |
| ระยะความแรงกดแรงทํางาน | 200 ถึง 400 โวลต์ เอซี |
| ความแรงทํางานระดับ | 2 แอมแปร์ ที่ 400 โวลต์ เอซี-3 |
| กำลังมอเตอร์ที่กำหนด | 0.9 กิโลวัตต์ ที่ 400 โวลต์ เอซี-3 |
| ช่วงกำลังมอเตอร์ | 0.07 ถึง 0.9 กิโลวัตต์ ที่ 400 โวลต์ ความถี่ 50 เฮิร์ตซ์ |
| แหล่งจ่ายไฟสำหรับวงจรควบคุม | 24 วอลต์ DC |
| ช่วงการควบคุมที่อนุญาต | 20.4 ถึง 28.8 โวลต์ แบบกระแสตรง (DC) |
| ทิศทางการติดตั้ง | ตั้งตรงหรือแนวนอน |
| วิธีการติดตั้ง | ยึดด้วยสกรู |
| ขนาด | 230 × 110 × 150 มม. |
| ความสูงสูงสุดสำหรับการติดตั้ง | 3500 ม. |
คำถามที่พบบ่อย
มอเตอร์ชนิดใดสามารถสตาร์ทโดยตรงด้วยรุ่น 3RK1304-5KS40-4AA0 ได้
ใช้งานร่วมกับมอเตอร์สามเฟสที่กระแสและกำลังไฟฟ้าที่ระบุไว้บนป้ายชื่ออยู่ภายในขีดจำกัดของสตาร์ทเทอร์
การตั้งค่าระบบป้องกันการโหลดเกินสำหรับรุ่น 3RK1304-5KS40-4AA0 ทำอย่างไร
ตั้งค่าค่ากระแสการโหลดเกินแบบอิเล็กทรอนิกส์ให้ตรงกับค่ากระแสที่ระบุบนป้ายชื่อมอเตอร์ ภายในช่วง 0.15 ถึง 2 แอมแปร์
รุ่น 3RK1304-5KS40-4AA0 มีเอาต์พุตสำหรับเบรกหรือไม่
เวอร์ชัน DSe นี้จัดจำหน่ายโดยไม่มีเอาต์พุตสำหรับเบรก
สถานีใดที่รองรับ 3RK1304-5KS40-4AA0
ติดตั้งอุปกรณ์นี้ลงในสถานี I/O แบบกระจาย SIMATIC ET 200pro ที่กำหนดค่าอย่างถูกต้อง
ควรตรวจสอบอะไรก่อนเปลี่ยน 3RK1304-5KS40-4AA0
บันทึกการตั้งค่าปัจจุบัน การเดินสายมอเตอร์ แรงดันไฟฟ้าจ่าย และการจัดเรียงโมดูล ET 200pro
สามารถติดตั้ง 3RK1304-5KS40-4AA0 แบบแนวนอนได้หรือไม่
ตำแหน่งการติดตั้งที่ระบุไว้ในเอกสารรวมถึงการติดตั้งแบบแนวตั้งและแนวนอน
ต้องดำเนินการทดสอบการนำเข้าใช้งานแบบใดสำหรับ 3RK1304-5KS40-4AA0
ยืนยันการเดินสายเฟส ทิศทางการหมุน การตั้งค่าการโหลดเกิน และการสั่งงานเริ่ม-หยุดแบบควบคุม ก่อนปล่อยใช้งาน